
引言:为什么减重越来越难,又越来越重要
在航空航天、机器人与高端装备领域,每增加 1 公斤结构重量,往往意味着数倍的能耗、散热与惯量代价。传统减重依赖经验掏空、筋板加厚,但当零件需要满足多工况、多约束时,手工设计的余量空间被迅速耗尽。拓扑优化(Topology Optimization) 把"在哪里放材料"交给数学求解:在给定设计空间、载荷与约束下,最大化刚度或最小化柔度,让材料只出现在真正受力处。
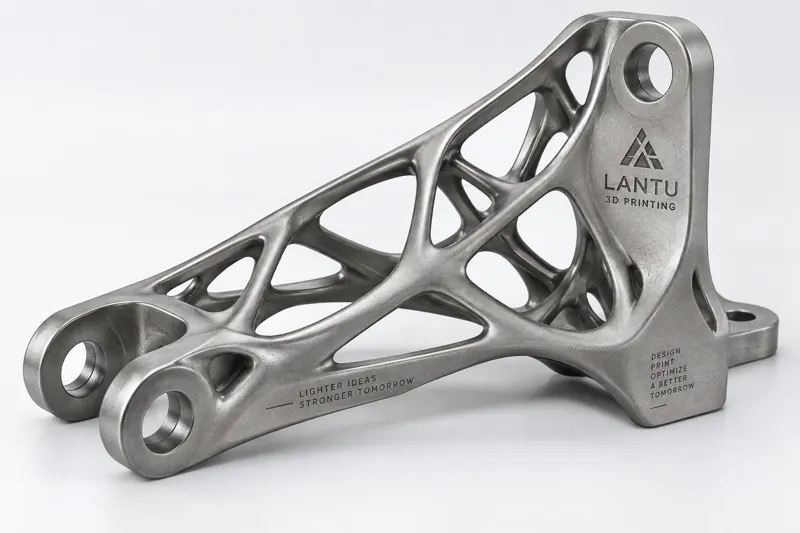
真正的拐点来自 3D 打印。传统减材与模具工艺难以经济地制造拓扑结果中常见的自由曲面与内部晶格,而增材制造几乎不受这些几何约束。蓝图三维把拓扑优化定义为"从设计意图到物理交付"的关键一环,而非单纯出图。
一、拓扑优化的核心原理:让材料顺着载荷走
主流方法采用变密度法(SIMP):把设计域离散为有限元网格,每个单元赋予 0–1 的相对密度,以体积分数(常见 15%–30%)为约束、以结构柔度最小为目标迭代。求解器反复"侵蚀"低应力区域,最终留下贯通的承载骨架。
工程上要守住三条边界:一是最小成员尺寸通常设为 2–4 mm,避免打印出过细悬空;二是对称与拔模约束要提前声明,否则结果无法后处理;三是多工况加权,避免为单一载荷优化而牺牲其他方向。某协作机器人小臂案例中,初始壁厚 6 mm 的铝合金件经拓扑后减至变截面骨架,质量下降约 38%。
二、仿真驱动的设计闭环:从密度云到可制造几何
拓扑结果是一张"密度云",不是零件。落地需要三步重构:首先做保形光顺,用平滑算法消除棋盘格与锯齿;其次施加最小壁厚与最小孔槽制造约束,把薄如发丝的连接加粗到可打印阈值(SLM 金属建议实体壁厚 ≥ 1.2 mm);最后做工艺方向检查——记录最优打印方向,使大悬空面朝下、晶格杆尽量沿 45° 斜向生长以减少支撑。
这里最容易被忽视的是重分析(Re-analysis):光顺后的几何必须回代有限元,确认刚度损失在 5% 以内。蓝图三维在交付前会把优化件与设计基准件做同工况对比,输出位移、应力与安全系数对照表,避免"看起来轻了,实则弱了"。
三、3D打印工艺落地:晶格、壁厚与参数
进入制造阶段,拓扑骨架常与晶格填充组合:在非主承力腔体植入杆径 2–4 mm、单元尺寸 8–15 mm 的体心立方(BCC)晶格,在几乎不损刚度的前提下再砍掉 20%–40% 质量。金属件走 SLM(选择性激光熔化),层厚 30–40 μm、激光功率 200–370 W、扫描速度 800–1200 mm/s 的参数窗口可平衡致密度(目标 ≥ 99.5%)与表面质量;尼龙件走 SLS,粉末床温度控制在 170–175°C,层厚 0.1–0.15 mm。
支撑策略决定后处理成本:拓扑件应尽量自支撑,悬垂角大于 45° 的区域可免支撑;必须支撑处优先选点阵或树状支撑,便于后期去除并保留表面一致性。
四、验证与典型应用:减重 35% 的无人机支架
以某工业无人机电机支架为例:原 CNC 铝件 320 g,多工况下局部应力集中系数达 2.7。经拓扑优化重构为 SLM 钛合金(Ti6Al4V)变截面骨架加局部 BCC 晶格,实体壁厚统一到 1.5 mm,打印方向取载荷主轴竖直。后处理仅做喷砂与阳极氧化。最终质量 208 g,减重 35%,一阶固有频率提升 12%,疲劳安全系数由 1.4 升至 2.1。该件从优化到首件交付周期约 9 天,远短于开模方案。
五、实施要点与避坑清单
把拓扑优化做"实",建议遵循以下清单:① 明确真实载荷与边界,宁可少约束也不要错约束;② 体积分数从 25% 起步,逐步收紧观察性能拐点;③ 在优化阶段就打开最小成员尺寸与打印方向约束;④ 光顺后必做重分析,刚度偏差超 5% 要回炉;⑤ 晶格仅用于非主承力区,主承载路径保持实体;⑥ 打印后做关键尺寸与密度抽检(CT 或显微),确认无未熔合缺陷。
总结
拓扑优化不是"自动出图神器",而是把工程判断编码进求解器的过程。它真正的价值在 3D 打印的几何自由中释放:让每一克材料都落在受力路径上。蓝图三维将拓扑优化纳入"设计—仿真—制造—验证"的闭环,帮助企业在不牺牲可靠性的前提下,把轻量化从口号变成可交付的物理零件。