
Introduzione: perché ridurre il peso è sempre più difficile e sempre più importante
Nei settori aerospaziale, della robotica e delle attrezzature avanzate, ogni chilogrammo aggiunto alla struttura comporta spesso costi moltiplicati in termini di consumo energetico, dissipazione del calore e inerzia. L’alleggerimento tradizionale si basa su svuotamenti empirici e sull’ispessimento di nervature e piastre, ma quando un componente deve soddisfare più condizioni operative e più vincoli, il margine disponibile per la progettazione manuale si esaurisce rapidamente. L’ottimizzazione topologica (Topology Optimization) affida alla risoluzione matematica la decisione su “dove collocare il materiale”: all’interno di uno spazio di progetto, con carichi e vincoli definiti, massimizza la rigidezza o minimizza la cedevolezza, facendo sì che il materiale sia presente solo nelle zone realmente sollecitate.
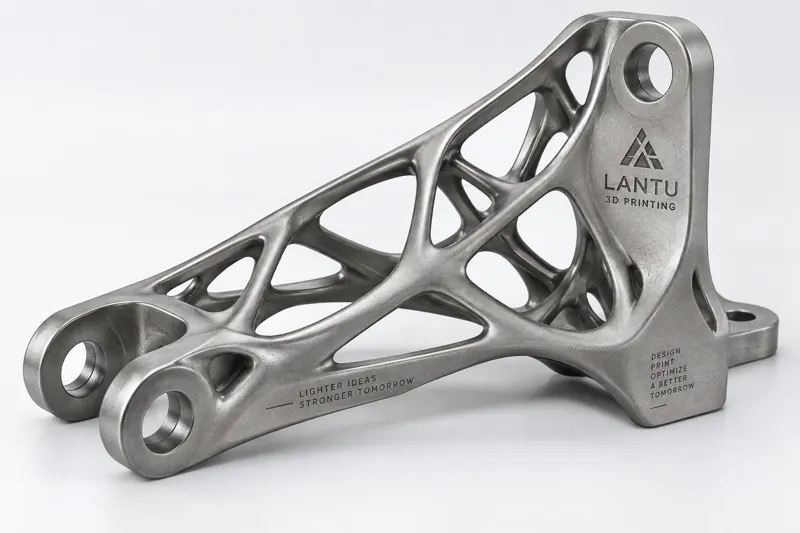
Il vero punto di svolta arriva dalla stampa 3D. I processi tradizionali sottrattivi e a stampo difficilmente possono produrre in modo economico le superfici libere e i reticoli interni tipici dei risultati topologici, mentre la produzione additiva è quasi priva di tali vincoli geometrici. lantu3D definisce l’ottimizzazione topologica come un anello chiave “dall’intento progettuale alla consegna fisica”, non come una semplice generazione di disegni.
1. Il principio fondamentale dell’ottimizzazione topologica: far seguire al materiale il percorso dei carichi
Il metodo più diffuso adotta il metodo a densità variabile (SIMP): il dominio di progetto viene discretizzato in una griglia agli elementi finiti, a ogni elemento viene assegnata una densità relativa compresa tra 0 e 1, e l’iterazione procede con il vincolo della frazione volumetrica, generalmente 15%–30%, e l’obiettivo di minimizzare la cedevolezza strutturale. Il solutore “erode” ripetutamente le aree a bassa sollecitazione, lasciando infine uno scheletro portante continuo.
In ambito ingegneristico occorre rispettare tre limiti: primo, la dimensione minima dei membri, di solito impostata a 2–4 mm, per evitare elementi sospesi troppo sottili da stampare; secondo, i vincoli di simmetria e di sformo, che devono essere dichiarati in anticipo, altrimenti il risultato non potrà essere post-processato; terzo, la ponderazione di più condizioni operative, per evitare di ottimizzare per un singolo carico sacrificando altre direzioni. In un caso relativo all’avambraccio di un robot collaborativo, un componente iniziale in lega di alluminio con spessore di parete di 6 mm è stato trasformato, dopo l’ottimizzazione topologica, in uno scheletro a sezione variabile, riducendo la massa di circa il 38%.
2. Ciclo di progettazione guidato dalla simulazione: dalla nuvola di densità alla geometria producibile
Il risultato topologico è una “nuvola di densità”, non un componente. Per renderlo utilizzabile servono tre passaggi di ricostruzione: innanzitutto la levigatura conforme, utilizzando algoritmi di smoothing per eliminare effetto scacchiera e dentellature; poi l’applicazione dei vincoli produttivi di spessore minimo di parete e dimensione minima di fori e scanalature, portando i collegamenti sottili come capelli fino alla soglia stampabile; per i metalli SLM si raccomanda uno spessore di parete piena ≥ 1,2 mm. Infine, si esegue il controllo dell’orientamento di processo: si registra la direzione di stampa ottimale, orientando verso il basso le grandi superfici a sbalzo e facendo crescere il più possibile le aste del reticolo con inclinazione di 45° per ridurre i supporti.
L’aspetto più facilmente trascurato è la rianalisi (Re-analysis): la geometria levigata deve essere reinserita nel modello agli elementi finiti per confermare che la perdita di rigidezza resti entro il 5%. Prima della consegna, lantu3D confronta il componente ottimizzato con il componente di riferimento nelle stesse condizioni operative, producendo una tabella comparativa di spostamenti, tensioni e fattori di sicurezza, così da evitare che il pezzo “sembri più leggero, ma in realtà sia più debole”.
3. Implementazione del processo di stampa 3D: reticoli, spessori e parametri
Nella fase produttiva, lo scheletro topologico viene spesso combinato con un riempimento reticolare: nelle cavità non principali dal punto di vista portante si inserisce un reticolo cubico a corpo centrato (BCC) con diametro delle aste di 2–4 mm e dimensione della cella di 8–15 mm, eliminando un ulteriore 20%–40% di massa quasi senza perdita di rigidezza. I componenti metallici utilizzano SLM (fusione laser selettiva): una finestra di parametri con spessore di strato di 30–40 μm, potenza laser di 200–370 W e velocità di scansione di 800–1200 mm/s consente di bilanciare densità, con obiettivo ≥ 99,5%, e qualità superficiale. I componenti in nylon utilizzano SLS, con temperatura del letto di polvere controllata a 170–175°C e spessore di strato di 0,1–0,15 mm.
La strategia dei supporti determina i costi di post-processo: i componenti topologici dovrebbero essere il più possibile autoportanti; le aree con angolo di sbalzo superiore a 45° possono evitare i supporti. Dove i supporti sono indispensabili, è preferibile scegliere supporti reticolari o ad albero, più facili da rimuovere successivamente e capaci di preservare l’uniformità della superficie.
4. Verifica e applicazione tipica: supporto per drone alleggerito del 35%
Prendiamo come esempio un supporto motore per drone industriale: il pezzo originale in alluminio lavorato CNC pesava 320 g e, in condizioni operative multiple, presentava un coefficiente di concentrazione locale delle tensioni pari a 2,7. Dopo l’ottimizzazione topologica, è stato ricostruito come scheletro a sezione variabile in lega di titanio SLM (Ti6Al4V) con reticolo BCC locale; lo spessore delle pareti piene è stato uniformato a 1,5 mm e la direzione di stampa è stata scelta con l’asse principale del carico in verticale. Il post-processo si è limitato a sabbiatura e anodizzazione. La massa finale è risultata pari a 208 g, con una riduzione del peso del 35%; la prima frequenza naturale è aumentata del 12% e il fattore di sicurezza a fatica è passato da 1,4 a 2,1. Il ciclo dal progetto ottimizzato alla consegna del primo pezzo è stato di circa 9 giorni, molto più breve rispetto a una soluzione con stampo.
5. Punti chiave di implementazione e checklist degli errori da evitare
Per rendere “concreta” l’ottimizzazione topologica, si consiglia di seguire questa checklist: ① definire carichi e condizioni al contorno reali, meglio pochi vincoli che vincoli errati; ② partire da una frazione volumetrica del 25% e ridurla gradualmente osservando il punto di flesso delle prestazioni; ③ attivare già in fase di ottimizzazione i vincoli di dimensione minima dei membri e di direzione di stampa; ④ eseguire sempre la rianalisi dopo la levigatura: se la deviazione di rigidezza supera il 5%, occorre tornare indietro; ⑤ usare i reticoli solo nelle zone non principali dal punto di vista portante, mantenendo pieni i percorsi di carico principali; ⑥ dopo la stampa, effettuare controlli a campione su dimensioni critiche e densità, tramite CT o microscopia, per confermare l’assenza di difetti di mancata fusione.
Conclusione
L’ottimizzazione topologica non è uno “strumento magico di generazione automatica di disegni”, ma un processo che codifica il giudizio ingegneristico all’interno del solutore. Il suo vero valore si libera nella libertà geometrica della stampa 3D: ogni grammo di materiale viene collocato lungo il percorso delle sollecitazioni. lantu3D integra l’ottimizzazione topologica nel ciclo chiuso “progettazione—simulazione—produzione—verifica”, aiutando le aziende a trasformare l’alleggerimento da slogan a componente fisico consegnabile, senza sacrificare l’affidabilità.
Invia un modello, un disegno, un'immagine o note scritte. Gli ingegneri valuteranno materiale, processo, finitura e consegna in base all'uso effettivo.