
Inleiding: waarom gewichtsreductie steeds moeilijker én belangrijker wordt
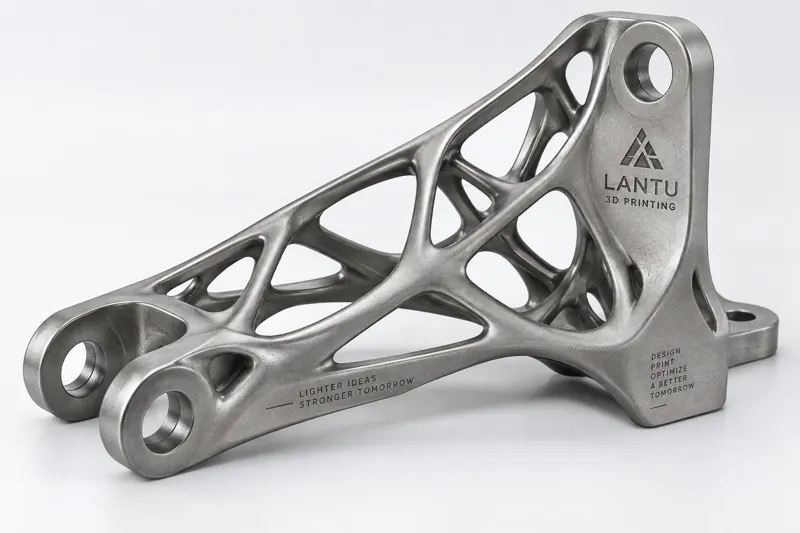
In de lucht- en ruimtevaart, robotica en high-end machinebouw betekent elke extra kilogram constructiegewicht vaak een veelvoud aan kosten op het gebied van energieverbruik, warmteafvoer en traagheid. Traditionele gewichtsreductie steunt op ervaringsgericht uithollen en het verdikken van ribben en platen, maar wanneer onderdelen aan meerdere belastingsgevallen en randvoorwaarden moeten voldoen, raakt de ontwerpmarge van handmatig ontwerp snel uitgeput. Topologie-optimalisatie laat wiskundige oplossers bepalen "waar materiaal moet worden geplaatst": binnen een gegeven ontwerpruimte, belasting en set beperkingen wordt de stijfheid gemaximaliseerd of de flexibiliteit geminimaliseerd, zodat materiaal alleen aanwezig is waar het daadwerkelijk krachten draagt.
De echte omslag komt door 3D-printen. Traditionele verspanende processen en matrijstechnieken kunnen de vrije oppervlakken en interne roosters die vaak uit topologie-optimalisatie voortkomen moeilijk economisch produceren, terwijl additive manufacturing nauwelijks door dergelijke geometrische beperkingen wordt gehinderd. lantu3D definieert topologie-optimalisatie daarom als een cruciale schakel van ontwerpintentie naar fysieke levering, en niet slechts als een methode om tekeningen te genereren.
1. Het kernprincipe van topologie-optimalisatie: materiaal de belasting laten volgen
De meest gebruikte methode is de variabele-dichtheidsmethode (SIMP): het ontwerpdomein wordt opgedeeld in een eindige-elementennetwerk, waarbij elk element een relatieve dichtheid van 0 tot 1 krijgt. Met de volumefractie, vaak 15%–30%, als beperking en minimale structurele flexibiliteit als doel wordt iteratief geoptimaliseerd. De solver "erodeert" herhaaldelijk gebieden met lage spanning en laat uiteindelijk een doorlopend dragend skelet over.
In engineering moeten drie grenzen worden bewaakt. Ten eerste wordt de minimale elementafmeting meestal ingesteld op 2–4 mm, om te voorkomen dat te dunne vrijhangende structuren worden geprint. Ten tweede moeten symmetrie- en lossingsbeperkingen vooraf worden gedefinieerd, anders is het resultaat niet goed na te bewerken. Ten derde is weging over meerdere belastingsgevallen noodzakelijk, om te voorkomen dat optimalisatie voor één enkele belasting ten koste gaat van andere richtingen. In een voorbeeld van een onderarm van een collaboratieve robot werd een aluminium onderdeel met een oorspronkelijke wanddikte van 6 mm na topologie-optimalisatie gereduceerd tot een skelet met variabele doorsnede, met een massareductie van ongeveer 38%.
2. De simulatiegedreven ontwerpcyclus: van dichtheidswolk naar maakbare geometrie
Een topologieresultaat is een "dichtheidswolk", geen onderdeel. Voor praktische toepassing zijn drie reconstructiestappen nodig. Eerst wordt vormbehoudende gladstrijking toegepast om schaakbordpatronen en kartelranden met algoritmen te verwijderen. Vervolgens worden minimale wanddikte en minimale gat- en sleufafmetingen als maakbaarheidsbeperkingen opgelegd, zodat haarfijne verbindingen worden verdikt tot printbare drempelwaarden; voor SLM-metaal wordt een massieve wanddikte van ≥ 1,2 mm aanbevolen. Tot slot volgt een controle van de procesoriëntatie: de optimale printrichting wordt vastgelegd, zodat grote overhangende vlakken naar beneden worden vermeden en roosterstaven bij voorkeur onder circa 45° groeien om support te beperken.
Wat hier het gemakkelijkst over het hoofd wordt gezien, is heranalyse: de gladgestreken geometrie moet opnieuw in de eindige-elementenanalyse worden ingevoerd om te bevestigen dat het verlies aan stijfheid binnen 5% blijft. Voor levering vergelijkt lantu3D het geoptimaliseerde onderdeel onder dezelfde belastingsgevallen met het ontwerpuitgangspunt en levert het vergelijkingstabellen voor verplaatsing, spanning en veiligheidsfactor, zodat wordt voorkomen dat een onderdeel "lichter lijkt, maar in werkelijkheid zwakker is".
3. Implementatie in 3D-printprocessen: roosters, wanddikte en parameters
In de productiefase wordt het topologische skelet vaak gecombineerd met roostervulling: in niet-primaire draagholtes worden body-centered cubic-roosters (BCC) geplaatst met staafdiameters van 2–4 mm en celgroottes van 8–15 mm, waarmee nog eens 20%–40% massa kan worden bespaard met nauwelijks verlies aan stijfheid. Metalen onderdelen worden geproduceerd via SLM (selective laser melting). Een parameterbereik met laagdiktes van 30–40 μm, laservermogen van 200–370 W en scansnelheden van 800–1200 mm/s biedt een balans tussen dichtheid, met een doelwaarde van ≥ 99,5%, en oppervlaktekwaliteit. Nylon onderdelen worden geproduceerd via SLS, met een poederbedtemperatuur van 170–175°C en een laagdikte van 0,1–0,15 mm.
De supportstrategie bepaalt de kosten van nabewerking: topologie-geoptimaliseerde onderdelen moeten zo veel mogelijk zelfdragend zijn. Gebieden met een overhanghoek groter dan 45° kunnen vaak zonder support worden geprint. Waar support onvermijdelijk is, hebben rooster- of boomstructuursupports de voorkeur, omdat ze later gemakkelijker te verwijderen zijn en de oppervlakt consistent blijft.
4. Validatie en typische toepassing: een dronebeugel met 35% gewichtsreductie
Neem als voorbeeld een motorbeugel voor een industriële drone: het oorspronkelijke CNC-gefreesde aluminium onderdeel woog 320 g en had onder meerdere belastingsgevallen een lokale spanningsconcentratiefactor van 2,7. Na topologie-optimalisatie werd het herontworpen als een SLM-geprint skelet van titaniumlegering (Ti6Al4V) met variabele doorsnede en lokale BCC-roosters. De massieve wanddikte werd uniform op 1,5 mm gebracht en de printrichting werd verticaal gekozen langs de hoofdbelastingsas. De nabewerking bestond alleen uit zandstralen en anodiseren. De uiteindelijke massa bedroeg 208 g, een gewichtsreductie van 35%; de eerste eigenfrequentie steeg met 12% en de vermoeiingsveiligheidsfactor nam toe van 1,4 naar 2,1. De doorlooptijd van optimalisatie tot levering van het eerste onderdeel bedroeg ongeveer 9 dagen, aanzienlijk korter dan bij een matrijsoplossing.
5. Implementatiepunten en checklist om valkuilen te vermijden
Om topologie-optimalisatie praktisch en betrouwbaar te maken, wordt de volgende checklist aanbevolen: ① definieer realistische belastingen en randvoorwaarden; liever te weinig beperkingen dan verkeerde beperkingen; ② begin met een volumefractie van 25% en verscherp deze stapsgewijs terwijl prestatieknikpunten worden geobserveerd; ③ activeer al in de optimalisatiefase de minimale elementafmeting en printrichtingsbeperkingen; ④ voer na het gladstrijken altijd een heranalyse uit; bij een stijfheidsafwijking van meer dan 5% moet het ontwerp terug de iteratie in; ⑤ gebruik roosters alleen in niet-primaire draagzones en houd hoofddraagpaden massief; ⑥ voer na het printen steekproefsgewijs controles uit op kritieke afmetingen en dichtheid, bijvoorbeeld via CT of microscopie, om te bevestigen dat er geen niet-gesmolten defecten aanwezig zijn.
Conclusie
Topologie-optimalisatie is geen "magisch hulpmiddel dat automatisch tekeningen maakt", maar een proces waarbij engineeringoordeel in de solver wordt gecodeerd. De echte waarde komt vrij door de geometrische vrijheid van 3D-printen: elke gram materiaal wordt geplaatst op het belastingspad. lantu3D integreert topologie-optimalisatie in een gesloten cyclus van ontwerp, simulatie, productie en validatie, en helpt bedrijven om lichtgewicht ontwerp om te zetten van een slogan naar leverbare fysieke onderdelen, zonder concessies te doen aan betrouwbaarheid.
Dien een model, tekening, afbeelding of schriftelijke notities in. Ingenieurs beoordelen materiaal, proces, afwerking en levering op basis van daadwerkelijk gebruik.