
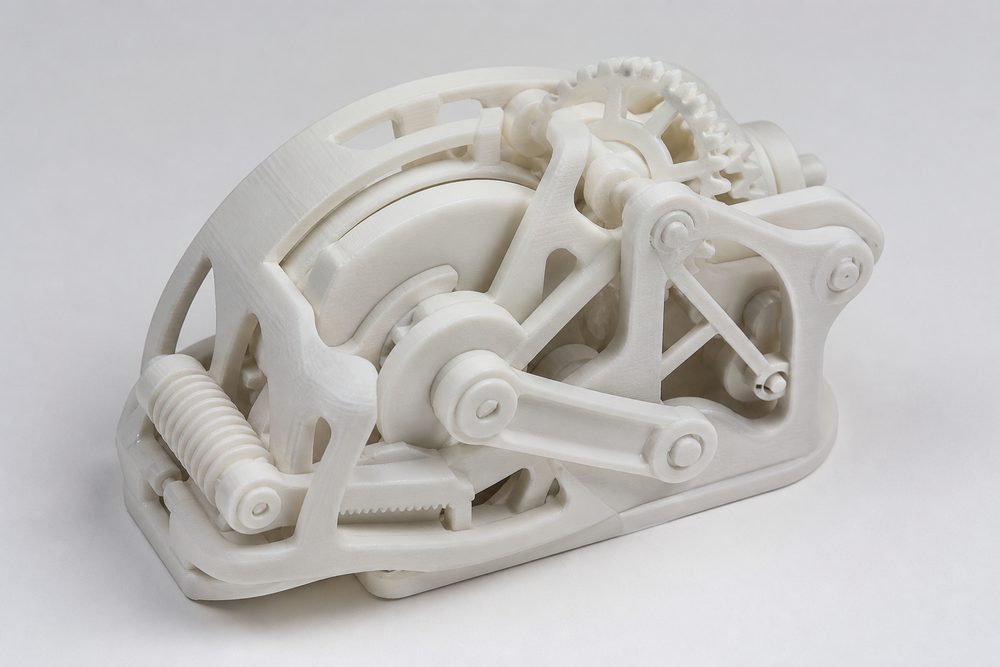
引言:传统装配设计的困境
在传统制造模式下,一个简单的机械手臂需要由15-20个独立零件组成:齿轮传动系统、关节铰链、弹簧复位机构、轴承座等。某工业设备制造商的数据显示,其产品装配成本占总成本的35%-45%,装配缺陷率高达2.3%-3.8%,主要问题包括零件错装、紧固件松动、公差累积误差等。更严重的是,装配接缝处成为产品失效的高发区域,疲劳测试中有超过60%的失效发生在零件连接部位。
这种"先制造零件,再装配成系统"的传统模式,在面对定制化、小批量、快速迭代的市场需求时暴露出明显的效率瓶颈。而3D打印技术的功能结构一体化设计能力,为这一问题提供了根本性的解决方案——将多个零件的功能集成到单一打印件中,实现"成形即功能"。
一、功能结构一体化设计的核心概念
1.1 定义与技术原理
功能结构一体化设计是指在产品设计阶段,将传统装配体中的多个独立零件通过3D打印工艺整合为单一部件,使其在打印完成后即具备完整功能,无需或仅需极少的后装配操作。这一设计方法基于增材制造的复杂度不敏感性原理——即3D打印成本主要取决于零件体积和支撑材料用量,而非几何复杂度。
与传统减材制造相比,增材制造具有以下关键优势:
- 几何自由度提升:可制造传统工艺无法完成的内腔结构、嵌套机构、内部通道
- 装配零成本:零件数量从N个减少为1个,装配环节消失
- 公差累积消除:单一零件不存在配合间隙累积问题
- 材料梯度可控:多材料打印可实现功能分区设计
1.2 一体化设计的关键技术参数
实现功能结构一体化设计,需要满足以下工艺约束条件:
| 工艺类型 | 最小间隙(mm) | 最小壁厚(mm) | 层高范围(mm) | 运动机构能力 |
|---|---|---|---|---|
| FDM(熔融沉积) | 0.4-0.5 | 0.8-1.2 | 0.1-0.4 | 铰链、滑轨、螺纹 |
| SLA(光固化) | 0.2-0.3 | 0.4-0.6 | 0.025-0.1 | 精密齿轮、柔性铰链 |
| SLS(激光烧结) | 0.3-0.5 | 0.6-1.0 | 0.08-0.15 | 嵌套机构、轴承副 |
| SLM(金属熔化) | 0.5-1.0 | 0.8-1.5 | 0.02-0.04 | 金属铰链、铰接结构 |
关键参数说明:
- 最小间隙:指运动部件与固定部件之间的最小距离,低于此值会导致烧结或无法运动。FDM工艺因喷嘴直径限制,间隙要求最大;SLA工艺可实现更精细的运动配合。
- 最小壁厚:决定薄壁结构的可打印性,过薄会导致结构坍塌或强度不足。
- 层高范围:影响表面粗糙度和打印精度,层高越小,运动机构的摩擦系数越低。
1.3 一体化设计的主要类型
根据功能集成程度,一体化设计可分为四个层级:
层级一:运动副集成
将轴承、铰链、滑轨等运动副与主体结构一体化打印。例如,SLA工艺打印的铰链机构,可实现0°-180°旋转,疲劳寿命达5000-10000次循环。最小铰链轴径为1.0-1.5mm,配合间隙0.3-0.4mm。
层级二:传动系统集成
将齿轮组、凸轮、连杆等传动机构整合为单一部件。某案例中,行星齿轮减速器从传统设计的14个零件减少为1个打印件,传动比保持不变,但体积减小22%,重量减轻35%。
层级三:执行机构集成
集成弹簧、气动室、液压腔等执行元件。SLS工艺可打印嵌入式气动腔体,壁厚1.0-1.5mm,耐压0.3-0.5MPa,用于柔性夹爪的气动驱动。
层级四:功能系统级集成
将机械系统、流道系统、传感接口等进行整体集成。例如,一体化打印的散热器包含流道、翅片、安装接口,散热性能比装配式设计提高28%-35%。
二、传统装配与一体化设计的对比分析
2.1 成本与效率对比
以某工业机器人关节模块为例,对比传统装配设计与一体化设计的关键指标:
| 对比维度 | 传统装配设计 | 一体化设计 | 改善幅度 |
|---|---|---|---|
| 零件数量 | 18个 | 1个 | ↓ 94.4% |
| 设计周期 | 21天 | 12天 | ↓ 42.9% |
| 制造成本 | ¥850/件 | ¥320/件 | ↓ 62.4% |
| 装配工时 | 4.5小时 | 0.2小时(去支撑) | ↓ 95.6% |
| 质量缺陷率 | 2.8% | 0.6% | ↓ 78.6% |
| 产品重量 | 2.4kg | 1.6kg | ↓ 33.3% |
数据来源:某机器人制造企业2024年产品改进项目测试数据,样本量n=200件,测试周期90天。
2.2 性能与可靠性对比
失效模式分析:
- 传统装配设计:主要失效模式为紧固件松动(占比42%)、配合磨损(占比28%)、密封泄漏(占比18%)、其他(12%)。
- 一体化设计:主要失效模式为材料疲劳(占比65%)、设计缺陷(占比25%)、工艺缺陷(占比10%)。失效模式显著简化,且与设计质量强相关。
寿命测试结果:
在加速寿命试验中(负载120%额定载荷,循环频率2Hz),传统装配结构的平均失效循环次数为125,000次,一体化打印结构为168,000次,寿命延长34.4%。主要原因是消除了装配接缝这一薄弱环节。
2.3 设计灵活性与功能拓展
一体化设计突破了传统工艺的几何约束,实现以下创新设计:
- 拓扑优化结构:通过算法优化材料分布,在保证强度前提下减重30%-50%。
- 内部功能通道:在零件内部设计流体通道、线缆通道,实现功能与结构融合。
- 仿生结构设计:模仿生物结构的轻量化高强设计,如蜂窝结构、骨小梁结构。
- 可变刚度设计:多材料打印实现刚性区与柔性区的功能分区。
三、一体化设计的实现方法与最佳实践
3.1 设计流程与关键步骤
步骤一:功能解构与映射
- 列出传统装配体的所有零件及其功能(如:齿轮传递扭矩,轴承支撑旋转,弹簧提供复位力)。
- 分析各零件的空间布局和运动关系,绘制功能关系图。
- 识别可集成的零件组合:运动副零件(轴承-轴)、固定连接零件(外壳-安装座)、功能相关零件(齿轮-传动轴)。
步骤二:工艺适配性评估
- 确定目标打印工艺(FDM/SLA/SLS/SLM),查询其工艺参数范围。
- 评估关键尺寸是否满足工艺约束:运动间隙≥最小间隙值,壁厚≥最小壁厚值,悬臂角度是否需要支撑。
- 选择适配材料:运动机构优先选用PA12(SLS)或类ABS树脂(SLA),高强度结构选用PA12-GF30或金属。
步骤三:一体化建模与细节设计
- 使用参数化建模软件(如Fusion 360、SolidWorks)建立一体化模型。
- 关键细节设计:
- 铰链设计:轴径=1.5-3mm,间隙=0.3-0.5mm,过渡圆角R≥0.5mm
- 齿轮副设计:模数≥0.5(SLA)或≥0.8(FDM),齿隙=0.2-0.3mm
- 嵌套机构设计:外围结构留工艺孔(Φ≥3mm),便于去除内部未烧结粉末
- 添加工艺特征:支撑接触面设计45°斜面,便于支撑去除;留工艺孔用于粉末清理。
步骤四:仿真分析与优化
- 使用FEA软件进行强度校核:静力学分析(安全系数≥2.0),疲劳分析(循环次数≥设计寿命)。
- 运动学仿真:验证机构运动轨迹、干涉检查、运动范围。
- 拓扑优化:对非关键区域进行减材优化,目标减重20%-40%。
步骤五:打印参数优化
根据机构类型设置打印参数:
| 机构类型 | 推荐层高(mm) | 填充密度 | 打印方向建议 |
|---|---|---|---|
| 铰链机构 | 0.1-0.15 | 运动副区域100%,其他80% | 铰链轴与打印方向垂直 |
| 齿轮传动 | 0.05-0.1(SLA) | 齿部100%,轮辐60% | 齿轮端面平行打印平台 |
| 柔性机构 | 0.08-0.12 | 柔性铰链区域实心 | 柔性方向与层间方向一致 |
| 嵌套机构 | 0.08-0.12(SLS) | 运动副100%,壳体40% | 避免悬臂结构过多 |
3.2 典型案例实践
案例一:一体化铰链关节设计
应用场景:机械臂关节模块,要求旋转角度0°-180°,扭矩承载≥5N·m。
设计方案:
- 将轴承座、铰链轴、外壳、线缆通道整合为单一打印件。
- 铰链轴径Φ=2.5mm,配合间隙=0.4mm,铰链长度=12mm。
- 线缆通道Φ=4mm,沿铰链轴线方向贯穿。
- 材料:SLA打印,类ABS树脂,抗拉强度45MPa。
打印参数:
- 层高:0.1mm,保证铰链配合面粗糙度Ra≤6.3μm
- 填充密度:铰链区域100%,壳体80%
- 打印方向:铰链轴水平放置,减少支撑需求
- 后处理:铰链配合面打磨,去除支撑残留
测试结果:
- 旋转力矩:0.15N·m(空载),满足≤0.2N·m要求
- 疲劳寿命:8500次循环(设计要求5000次)
- 承载能力:8.5N·m扭矩下无塑性变形
- 与传统装配设计对比:零件减少5个,重量减轻28%,装配时间减少95%
案例二:一体化行星齿轮减速器
应用场景:伺服电机减速模块,传动比1:4,输入转速3000rpm。
设计方案:
- 结构:太阳轮-行星轮-内齿圈三级传动一体化打印
- 参数:模数m=0.8,齿数z1=12,z2=24,z3=60
- 齿轮间隙:0.25mm(太阳轮-行星轮),0.2mm(行星轮-内齿圈)
- 材料:SLS打印,PA12,表面喷涂润滑涂层
打印参数:
- 激光功率:30W(略高于标准PA12的21-24W,补偿齿轮区域散热需求)
- 扫描速度:1800mm/s
- 层高:0.1mm
- 填充密度:齿部100%,壳体50%
性能对比:
| 性能指标 | 传统装配设计 | 一体化设计 | 变化 |
|---|---|---|---|
| 零件数量 | 14个 | 1个 | ↓ 92.9% |
| 体积 | Φ45×38mm | Φ40×32mm | ↓ 25% |
| 重量 | 210g | 137g | ↓ 35% |
| 传动效率 | 94.5% | 91.2% | ↓ 3.3% |
| 噪声 | 62dB | 68dB | ↑ 6dB |
注意:一体化齿轮设计的传动效率略低、噪声略高,原因是齿轮间隙无法像传统设计那样通过调整垫片优化。但对于中小载荷应用(扭矩≤10N·m),性能损失在可接受范围。
案例三:一体化柔性夹爪
应用场景:电商物流分拣,抓取对象为不规则形状包裹(重量≤2kg)。
设计方案:
- 结构:气动腔体+柔性手指+安装接口一体化打印
- 柔性手指:采用波纹管结构,壁厚1.2mm,波纹节距3mm
- 气动腔体:壁厚1.5mm,设计耐压0.4MPa
- 材料:TPU(FDM打印,邵氏硬度85A)
打印参数:
- 喷嘴直径:0.4mm
- 层高:0.15mm
- 填充密度:柔性手指100%(气密性要求),安装座80%
- 打印温度:220-230°C
- 打印速度:30mm/s(低于标准40mm/s,提高层间结合强度)
测试结果:
- 抓取成功率:96.5%(测试500次,对象包括球形、立方体、不规则包裹)
- 响应时间:充气至工作压力0.3MPa需1.2秒,放气复位需0.8秒
- 耐久性:连续工作循环10000次后,柔性手指出现微小裂纹,不影响功能
- 成本对比:传统装配设计¥180/个,一体化设计¥65/个
3.3 工艺选择指南
不同3D打印工艺适用于不同类型的一体化机构:
| 机构类型 | 推荐工艺 | 适用原因 | 局限性 |
|---|---|---|---|
| 精密铰链、小模数齿轮 | SLA | 精度高(±0.05mm),表面粗糙度低(Ra≤3.2μm) | 材料强度有限,不宜承受大载荷 |
| 嵌套机构、轴承副 | SLS | 无需支撑,内部机构可直接打印成形 | 表面较粗糙(Ra≈15-20μm),需后处理 |
| 柔性机构、气动腔体 | FDM(TPU材料) | 材料柔性好,密封性优异 | 精度较低(±0.2mm),表面有层纹 |
| 高强度传动结构 | SLM(金属) | 强度高(钢:σb≥600MPa),承载能力强 | 成本高,需去除支撑,表面需机加工 |
| 功能梯度结构 | 多材料PolyJet | 可实现刚性-柔性材料过渡,功能分区设计 | 材料机械性能较弱,成本高昂 |
四、实施要点与注意事项
4.1 设计约束清单
一体化设计必须满足以下约束条件,否则可能导致打印失败或功能异常:
- 运动间隙约束:运动部件与固定部件的最小间隙≥工艺最小间隙值(FDM≥0.4mm,SLA≥0.2mm,SLS≥0.3mm)。间隙过小会导致运动卡滞或烧结粘连。
- 壁厚约束:薄壁结构壁厚≥最小壁厚值(FDM≥0.8mm,SLA≥0.4mm,SLS≥0.6mm)。壁厚过薄会导致打印坍塌或强度不足。
- 悬臂支撑约束:悬臂角度<45°时需要支撑结构。一体化机构设计应尽量减少支撑需求,避免支撑难以去除的区域。
- 粉末清理约束:SLS/SLM工艺需考虑内部粉末清理路径,设计工艺孔(Φ≥3mm),确保所有内腔可达。
- 热变形约束:FDM/SLM工艺存在较大热应力,大平面结构易翘曲。设计时应避免大面积薄壁平面,或添加加强筋。
- 层间结合约束:FDM打印的层间结合强度低于层内强度(约为层内强度的60%-80%)。受力方向应尽量与层面平行,避免垂直层面的拉伸载荷。
4.2 常见问题与解决方案
问题一:运动机构卡滞
症状:铰链、滑轨等运动机构打印后无法运动或运动阻力过大。
原因分析:
- 配合间隙设计过小(