
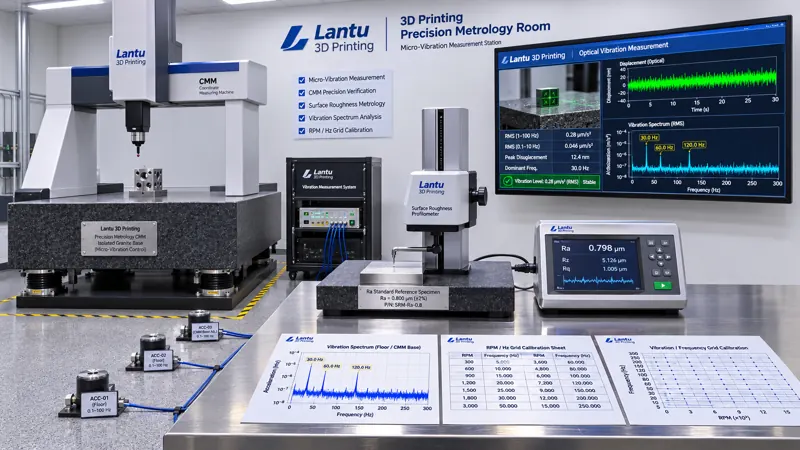
บทนำ: เหตุใด CMM เครื่องเดียวกันจึงผ่านในตอนเช้า แต่เกินค่าคลาดเคลื่อนเมื่อตรวจซ้ำในตอนบ่าย
ในห่วงโซ่การส่งมอบงานพิมพ์ 3 มิติ ข้อพิพาทด้านมิติมักไม่ได้เกิดจากชิ้นงานเปลี่ยนแปลง แต่เกิดจากสภาพแวดล้อมการวัดเปลี่ยนแปลง เครื่องวัดพิกัดสามมิติ (CMM) อาจวัดค่าความเรียบของผิวประกอบได้ 0.06 mm ในช่วงเช้า แต่เมื่อตรวจซ้ำด้วยท่าการจับยึดเดิมในช่วงบ่ายกลับเป็น 0.11 mm; เครื่องวัดความหยาบที่วัดบล็อกทดสอบขัดเงาชิ้นเดิมติดต่อกันห้าครั้ง อาจให้ค่า Ra แกว่งระหว่าง 1.6 μm และ 2.4 μm หากโทษเพียงการดริฟต์ของเครื่องมือวัดหรือผู้ปฏิบัติงาน ก็อาจประเมินความสามารถของกระบวนการผิดพลาดได้ สำหรับชิ้นส่วนการผลิตแบบเติมเนื้อวัสดุ เช่น อินเสิร์ตระบายความร้อนตามรูปทรง ชิ้นงานผนังบางแบบโครงสร้างแลตทิซ และผิวซีลโลหะพรุน แรงวัดมีขนาดต่ำ ความหนาแน่นการเก็บตัวอย่างสูง และขนาดลักษณะเฉพาะมักอยู่ในช่วงไม่กี่ถึงหลายสิบไมโครเมตร การสั่นสะเทือนระดับจุลภาคของสภาพแวดล้อมจึงซ้อนทับเข้าไปในพอยต์คลาวด์และเส้นโค้งโปรไฟล์ดิบโดยตรง
lantu3D มองการออกแบบตามแบบจนถึงการส่งมอบชิ้นงานจริงเป็นห่วงโซ่วงจรชีวิตที่ตรวจสอบย้อนกลับได้ และข้อมูลการตรวจวัดคือหลักฐานการอนุมัติบนห่วงโซ่นี้ สิ่งที่บทความนี้กล่าวถึงไม่ใช่การเลือกอุปกรณ์หรือรอบเวลาส่งเครื่องมือวัดไปสอบเทียบ แต่คือ ในขณะที่มีการตรวจวัด สถานะการสั่นของพื้นและโต๊ะในพื้นที่ตรวจวัดความแม่นยำมีหลักฐานใดที่ยืนยันว่ารายงานการวัดฉบับนี้สามารถลงนามได้ กล่าวคือ ให้ถือการสั่นระดับจุลภาคเป็นสถานะที่วัดได้ พร้อมกำหนดจุดวัด เกณฑ์ การตรวจประจำกะ การระบุข้อมูล และกฎการกระตุ้นให้ตรวจซ้ำ
1. แยกให้ชัดสามชั้น: ฐานรากของอุปกรณ์ สภาพแวดล้อมการขึ้นรูป และการสั่นระดับจุลภาคระหว่างการตรวจวัด
ในบทความวิศวกรรมเดิม คำว่า “การสั่นสะเทือน” มักปรากฏภายใต้บริบทที่ต่างกันสามประการและต้องแยกออกจากกัน ชั้นแรกคือการติดตั้งอุปกรณ์และการรับรองหน้างาน (SAT): ข้อกำหนด 10033 กำหนดให้ยืนยันความสามารถในการรับน้ำหนักของฐานรากและสภาพพื้นที่ก่อนส่งมอบ เพื่อหลีกเลี่ยงการดริฟต์ความแม่นยำหลังเริ่มผลิต; การสอบเทียบประจำปีตาม 10382 ระบุการทรุดตัวของฐานรากและการเปลี่ยนแปลงของแหล่งกำเนิดการสั่นรอบข้างไว้ในหมายเหตุของรายงาน เพื่อเตือนถึงแหล่งที่มาของความคลาดเคลื่อน ชั้นที่สองคือการควบคุมสภาพแวดล้อมในโรงงานตาม 8582 ได้แก่ อุณหภูมิ ความชื้น และความสะอาด ซึ่งร่วมกับการควบคุมการดูดความชื้นของผงวัสดุเพื่อให้บ่อหลอมมีเสถียรภาพ และมุ่งปกป้องชิ้นงานที่ขึ้นรูปแล้ว ชั้นที่สามจึงเป็นหัวข้อของบทความนี้: สถานะการสั่นสะเทือนระดับจุลภาคในห้องมาตรวิทยาหรือพื้นที่ตรวจวัดความแม่นยำ ซึ่งปกป้องความสามารถในการใช้ข้อมูลการวัดเพื่อตัดสินความสอดคล้อง
แม้ทั้งสามอาจใช้คำว่า “ฐานราก” “การสั่นสะเทือน” และ “สภาพแวดล้อม” ร่วมกัน แต่มีเป้าหมายการตัดสินใจต่างกัน: SAT ตอบว่าอุปกรณ์พร้อมเริ่มผลิตหรือไม่ การสอบเทียบตอบว่าแกนของเครื่องจักรแม่นยำหรือไม่ การควบคุมสภาพแวดล้อมตอบว่าผงวัสดุจะดูดความชื้นหรือไม่ ส่วนการควบคุมการสั่นระดับจุลภาคตอบว่า พอยต์คลาวด์ CMM นี้ โปรไฟล์ความหยาบนี้ หรือชุดภาพตัดจากการสร้างใหม่ด้วย CT อุตสาหกรรมนี้ ปนเปื้อนด้วยสัญญาณรบกวนจากสิ่งแวดล้อมหรือไม่ การเขียนชั้นที่สามเป็นเพียงหมายเหตุประกอบของสองชั้นแรก เท่ากับทำให้เกณฑ์การอนุมัติขาดองค์ประกอบสำคัญไปหนึ่งส่วน
2. สี่กลไกที่การสั่นระดับจุลภาคส่งผลต่อการวัดชิ้นงานการผลิตแบบเติมเนื้อวัสดุ
กลไกแรกคือการวัดโปรไฟล์แบบสัมผัส เครื่องวัดความหยาบแบบสไตลัสที่ใช้ปลายเข็มรัศมี 2–5 μm กวาดผ่านผิวชิ้นงานนั้น ผิวด้านข้าง LPBF ที่ยังไม่ขัดเงามักมีค่า Ra อยู่ที่ 8–20 μm และเม็ดผงหลอมไม่สมบูรณ์กับร่องลายชั้นก็มีความชันสูงอยู่แล้ว การแกว่งความถี่ต่ำ 0.1–0.5 Hz ของโต๊ะ หรือการรบกวนในโรงงานที่พบบ่อยในช่วง 20–80 Hz อาจถูกบันทึกเป็นความผันผวนของโปรไฟล์ ทำให้ค่า Ra และ Rz สูงขึ้นอย่างเป็นระบบ กลไกที่สองคือพอยต์คลาวด์ CMM รางนำแบบแอร์แบริงมีความไวต่อการสั่นระดับจุลภาคอย่างต่อเนื่อง และในการสแกน การเคลื่อนที่สัมพัทธ์ระหว่างโพรบกับชิ้นงานจะเปลี่ยนพิกัดจุดทริกเกอร์ เกณฑ์ความเรียบระดับ 0.05 mm ของชิ้นงานผนังบางจึงได้รับผลกระทบได้ง่ายที่สุด กลไกที่สามคือการวัดเชิงแสงและ CT อินเทอร์เฟอโรมิเตอร์แสงขาวและกล้องจุลทรรศน์คอนโฟคอลสร้างรูปทรงผิวด้วยความละเอียดแนวแกนต่ำกว่าไมโครเมตร การสั่นระหว่างการเปิดรับแสงหรือสแกนอาจทำให้แถบสัญญาณเหลื่อมกัน ขณะที่ภาพตัดที่สร้างใหม่จาก CT อุตสาหกรรมอาจเกิดอาร์ติแฟกต์ที่ขอบเนื่องจากการขยับเล็กน้อยของแท่นวางชิ้นงาน และถูกตีความผิดว่าเป็นการหลอมไม่สมบูรณ์หรือรูพรุน กลไกที่สี่คือค่าละเอียดจากเครื่องชั่ง เครื่องทดสอบความแข็ง และชิ้นทดสอบที่ผ่านเตาพร้อมงานผลิต โดยการสั่นระดับจุลภาคทำให้การชั่งระดับ 0.1 mg และการอ่านเส้นทแยงมุมของรอยกดสูญเสียความสามารถในการทำซ้ำ
เกณฑ์เชิงประสบการณ์: วัดชิ้นงานมาตรฐานเดียวกัน 10 ครั้งในช่วงที่เงียบ และ 10 ครั้งในช่วงที่มีการรบกวน หากความแตกต่างของค่าเฉลี่ยน้อยกว่า 10% ของค่าคลาดเคลื่อนสูงสุดที่ยอมรับได้ และอัตราส่วนส่วนเบี่ยงเบนมาตรฐานไม่เกิน 1.3 ให้ถือว่ารายการตรวจวัดดังกล่าวไม่ไวต่อการสั่นในสภาวะปัจจุบัน หากอัตราส่วนส่วนเบี่ยงเบนมาตรฐานเกิน 1.5 หรือค่าเฉลี่ยเลื่อนเกิน 10% ต้องระบุสถานะการสั่นเป็นเงื่อนไขควบคุมของวิธีตรวจวัดนั้น แทนที่จะเพียงวัดซ้ำแล้วเฉลี่ยค่า
3. จุดวัดสี่ประเภทและเกณฑ์ที่ใช้ตัดสินได้
แนะนำให้จัดวางจุดวัดสี่ชั้นตามลำดับ “แหล่งกำเนิดการสั่น—การส่งผ่าน—ผิวโต๊ะ—เครื่องมือ” โดยทั้งหมดต้องผูกกับรหัสพื้นที่ตรวจวัดและการประทับเวลา ชั้นแรกคือการสั่นของพื้น: ติดตั้งแอกเซเลอโรมิเตอร์ความถี่ต่ำที่มุมทั้งสี่ของห้องมาตรวิทยาและใกล้ฐาน CMM เก็บตัวอย่างที่ ≥200 Hz และบันทึกความเร็ว RMS (mm/s) ในย่าน 1–80 Hz พร้อมความถี่เด่น สำหรับพื้นที่ตรวจวัดความแม่นยำทั่วไป แนะนำให้ตั้งเป้าเส้นโค้ง VC (Vibration Criterion) ที่ VC-C หรือดีกว่า โดยควบคุมความเร็ว RMS เทียบเท่าไม่เกิน 50 μm/s และวัดซ้ำในเวลากลางคืนหรือช่วงหยุดเครื่องเป็นข้อมูลอ้างอิง ชั้นที่สองคือโต๊ะแยกการสั่น: วัดอัตราการส่งผ่านระหว่างโต๊ะกับพื้น T=a_table/a_floor โดย T≤0.3 ในย่าน 1–10 Hz ถือว่าผ่าน, 0.3–0.6 เป็นสถานะเฝ้าระวัง, และ >0.6 หรือพบยอดเรโซแนนซ์ต้องหยุดใช้สถานีดังกล่าว ชั้นที่สามคือสภาพตัวเครื่องมือ: บันทึกความดันแอร์แบริงของ CMM แรงวัดของสไตลัสเครื่องวัดความหยาบ และความสามารถในการระบุตำแหน่งซ้ำของแท่นวาง CT ตามรายการตรวจสอบของผู้ผลิต เมื่อพบการสั่นผิดปกติ ต้องตัดสาเหตุจากแอร์แบริงและการยึดแน่นออกก่อน ชั้นที่สี่คือปัจจัยแวดล้อมร่วม: อุณหภูมิ 20±1 ℃ ความชื้น 45%±10% RH ความดันต่าง และเหตุการณ์การเดินผ่านของบุคลากร/รถยก โดยใช้สวิตช์ประตูหรือปุ่มบันทึกเหตุการณ์อย่างง่ายเพื่อสร้างเครื่องหมายเวลา ช่วยให้จับคู่กับค่าการอ่านผิดปกติภายหลังได้
เกณฑ์ไม่ควรเข้มงวดเกินความจำเป็น และควรแบ่งตามประเภทการตรวจวัด: ประเภท A (มิติ CTQ ความเรียบของผิวซีล และรูปทรงผิว Sa≤1 μm) กำหนดให้ RMS ของพื้น≤25 μm/s, T ของโต๊ะ≤0.2 และไม่มีเหตุการณ์บุคลากรเดินผ่านภายใน 1 นาที; ประเภท B (Ra ทั่วไปและมิติภายนอก) สามารถผ่อนปรนเป็น RMS≤50 μm/s และ T≤0.3; ประเภท C (การตรวจด้วยสายตาและการกำหนดตำแหน่งหยาบ) ให้บันทึกข้อมูลแต่ไม่ต้องมีอินเตอร์ล็อก เกณฑ์ของแต่ละระดับต้องระบุในคู่มือปฏิบัติงานตรวจวัดนั้น ไม่ใช่ติดไว้บนผนังเป็นคำขวัญทั่วไป
4. สมุดบันทึกการตรวจประจำกะและการอนุมัติสามสถานะ A/B/C
เปลี่ยนการควบคุมการสั่นระดับจุลภาคให้เป็นสมุดบันทึกหกช่อง ได้แก่ รหัสพื้นที่ตรวจวัด รหัสจุดวัดและอายุการสอบเทียบ ค่าที่วัดได้ของ RMS/T ในกะนั้น ความถี่เด่นและชื่อไฟล์ภาพหน้าจอสเปกตรัม เหตุการณ์ประกอบ (การขนย้าย การเปิด/ปิดระบบปรับอากาศ การทำงานของอุปกรณ์ข้างเคียง) และสถานะการตัดสินพร้อมลายเซ็น ก่อนเปิดเครื่อง ให้ตรวจสอบความสามารถในการทำซ้ำ 10 ครั้งด้วยชิ้นงานมาตรฐานและบันทึกส่วนเบี่ยงเบนมาตรฐาน หากเบี่ยงเบนจากค่าอ้างอิงของกะล่าสุดที่ผ่านเกิน 20% ให้หยุดการออกรายงานก่อน
สถานะแบ่งเป็นสามระดับ สถานะ A (อนุมัติ): จุดวัดทั้งสี่ชั้นอยู่ภายในเกณฑ์ของระดับที่เกี่ยวข้อง การทำซ้ำของชิ้นงานมาตรฐานผ่าน และไม่มีเหตุการณ์ประกอบ สามารถออกรายงานตามปกติ โดยบันทึกการวัดจะมีหมายเลขล็อตสถานะการสั่นแนบโดยอัตโนมัติ สถานะ B (จำกัดการใช้และตรวจซ้ำ): ค่า RMS หรือ T เกินเกณฑ์เล็กน้อยแต่ไม่เกิน 1.5 เท่า และไม่พบยอดเรโซแนนซ์ อนุญาตเฉพาะการตรวจประเภท B/C ส่วนรายการประเภท A ต้องตรวจซ้ำในช่วงที่เงียบ และต้องเก็บข้อมูลดิบของชิ้นงานเดียวกันทั้งสองครั้งไว้โดยห้ามเขียนทับ พร้อมระบุเหตุผลการตรวจซ้ำและผลทั้งสองครั้งในรายงาน สถานะ C (ระงับ): RMS ของพื้นเกินเกณฑ์ระดับนั้น 2 เท่า พบยอดเรโซแนนซ์บนโต๊ะ แอร์แบริงผิดปกติ หรืออัตราส่วนส่วนเบี่ยงเบนมาตรฐานของชิ้นงานมาตรฐาน>1.5 ให้หยุดออกรายงานทันที ระงับข้อมูลประเภท A ทั้งหมดที่ออกจากสถานีนั้นนับตั้งแต่จุดผ่านล่าสุด แล้วตรวจสอบย้อนกลับพอยต์คลาวด์ดิบ เส้นโค้งโปรไฟล์ หรือภาพตัด CT หากจำเป็นให้ตรวจซ้ำด้วยชิ้นงานเก็บตัวอย่าง และห้ามอนุมัติแบบยอมผ่อนปรนจนกว่าจะได้หลักฐานที่ผ่านเกณฑ์
5. การเชื่อมต่อกับระบบคุณภาพที่มีอยู่ โดยไม่สร้างระบบใหม่ซ้ำซ้อน
สมุดบันทึกการสั่นระดับจุลภาคไม่ใช่ระบบคุณภาพชุดที่สอง แต่เป็นการเติมฟิลด์ “สภาพแวดล้อมขณะเกิดการวัดอยู่ภายใต้การควบคุมหรือไม่” ให้แก่ห่วงโซ่หลักฐานเดิม เชื่อมต่อกับทะเบียนเครื่องมือวัดและ GR&R ตาม 8499: ข้อมูลชิ้นงานมาตรฐานในการตรวจสอบระหว่างรอบต้องแนบหมายเลขล็อตสถานะการสั่น มิฉะนั้นจะแยกไม่ออกว่ามาจากการดริฟต์ของเครื่องมือหรือการรบกวนของสภาพแวดล้อม เชื่อมต่อกับล็อตตรวจสอบและบันทึกดิบตาม 11305: ALCOA+ กำหนดให้ข้อมูลเป็นข้อมูลร่วมสมัย เป็นต้นฉบับ และระบุผู้รับผิดชอบได้ ดังนั้นภาพหน้าจอสเปกตรัมการสั่นและการประทับเวลาของเหตุการณ์ต้องเก็บเป็นบันทึกดิบพร้อมร่องรอยการแก้ไข เชื่อมต่อกับการทดสอบที่ว่าจ้างภายนอกตาม 12084: หากรายงานจากห้องปฏิบัติการภายนอกใช้สำหรับเกณฑ์ประเภท A ใบสั่งงานต้องกำหนดให้คู่สัญญาแสดงระดับการสั่นของสภาพแวดล้อมระหว่างตรวจวัด หรืออย่างน้อยประกาศว่าสอดคล้องกับเงื่อนไขสภาพแวดล้อมตามมาตรฐานวิธีทดสอบ เชื่อมต่อกับการสอบเทียบอุปกรณ์ตาม 10382: ให้ยกระดับ “การเปลี่ยนแปลงของแหล่งกำเนิดการสั่นรอบข้าง” จากหมายเหตุในรายงานสอบเทียบประจำปีเป็นค่าจุดวัดที่คำนวณซ้ำได้ โดยวัดและจัดเก็บ RMS ของพื้นก่อนและหลังการสอบเทียบอย่างละหนึ่งครั้ง
แนะนำจังหวะการนำไปใช้ภายใน 30 วัน: สัปดาห์ที่ 1 เลือกพื้นที่ตรวจวัด ติดตั้งจุดวัด และเก็บข้อมูลฐานเป็นเวลา 7 วัน เพื่อระบุลักษณะสเปกตรัมของเส้นทางรถยกและการเปิด/ปิดเครื่องอัดอากาศ; สัปดาห์ที่ 2 เขียนเกณฑ์ A/B/C ลงในคู่มือปฏิบัติงานสามฉบับตามระดับการตรวจวัด และปรับปรุงการแยกการสั่นของสถานีกับเส้นทางเดิน; สัปดาห์ที่ 3 เชื่อมสมุดบันทึกหกช่องเข้ากับใบสั่งงานและแบบฟอร์มรายงาน พร้อมทำการฝึกจำลองการรบกวนโดย “ตั้งใจเปิดเครื่องอัดอากาศที่สถานีข้างเคียง”; สัปดาห์ที่ 4 ทำการฝึกตรวจสอบย้อนกลับ 30 นาที โดยสุ่มรายงานที่อนุมัติแล้วหนึ่งฉบับ และกำหนดให้ตรวจย้อนจากหมายเลขรายงานไปยังค่า RMS ของกะนั้น ภาพหน้าจอสเปกตรัม ความสามารถในการทำซ้ำของชิ้นงานมาตรฐาน และผู้ลงนาม โดยตั้งเป้าความครบถ้วน≥95%
6. รูปแบบความล้มเหลวที่พบบ่อยและรายการตรวจสอบ
ข้อผิดพลาดที่พบบ่อยมีห้าประเภท: ซื้อเพียงโต๊ะแยกการสั่นแต่ไม่วัดอัตราการส่งผ่าน ทำให้ยอดเรโซแนนซ์กลับอยู่ในย่านความถี่ที่ใช้งานบ่อย; ใช้รายงานการรับรองฐานรากจาก SAT เป็นหลักฐานว่าสภาพแวดล้อมผ่านเกณฑ์ในระยะยาว โดยละเลยแหล่งกำเนิดการสั่นใหม่ที่เกิดขึ้นหลังเปลี่ยนผังสายการผลิต; บันทึกเฉพาะอุณหภูมิและความชื้น แต่ไม่บันทึกเหตุการณ์บุคลากร/รถยก จึงหาสาเหตุของค่าการอ่านผิดปกติไม่ได้; ใช้ “วัดใหม่แล้วเฉลี่ย” เพื่อกลบข้อมูลที่ปนเปื้อน ซึ่งขัดต่อหลักการบันทึกข้อมูลดิบ; และตั้งเกณฑ์การสั่นระดับจุลภาคเป็นค่าเดียวทั้งโรงงาน จนประเภท A ผ่อนปรนเกินไป ประเภท C เข้มงวดเกินไป ต้นทุนสูงแต่ยังควบคุมข้อพิพาทไม่ได้ รายการตรวจสอบสามารถย่อเป็นเจ็ดคำถาม: จุดวัดมีอายุการสอบเทียบที่ยังใช้ได้หรือไม่ ย่านความถี่ครอบคลุม 1–80 Hz หรือไม่ วัดค่า T ของโต๊ะแล้วหรือไม่ ทำการวัดชิ้นงานมาตรฐาน 10 ครั้งแล้วหรือไม่ ทำเครื่องหมายเหตุการณ์ประกอบแล้วหรือไม่ รายงานตรวจสอบย้อนกลับถึงหมายเลขล็อตการสั่นได้หรือไม่ และขอบเขตการระงับในสถานะ C นับจากจุดผ่านล่าสุดหรือไม่
สรุป
เมื่อเกณฑ์ด้านมิติและผิวของชิ้นงานการผลิตแบบเติมเนื้อวัสดุมีความละเอียดมากขึ้น การรบกวนเพียงเล็กน้อยของสภาพแวดล้อมการวัดก็ไม่อาจคงอยู่เพียงใน “หมายเหตุ” ได้อีกต่อไป การแยกการสั่นระดับจุลภาคในพื้นที่ตรวจวัดความแม่นยำออกเป็นสี่ปริมาณที่วัดได้ ได้แก่ RMS ของพื้น อัตราการส่งผ่านของโต๊ะ สถานะเครื่องมือ และเหตุการณ์ประกอบ การกำหนดเกณฑ์ A/B/C ตามรายการตรวจวัด การใช้สมุดบันทึกประจำกะเพื่อผูกทุกรายงานเข้ากับสถานะสภาพแวดล้อมขณะนั้น และการระงับเพื่อตรวจสอบย้อนกลับเมื่อเกินเกณฑ์แทนการวัดซ้ำเพื่อกลบความผิดปกติ คือวิธีที่จะทำให้พอยต์คลาวด์ CMM โปรไฟล์ความหยาบ และภาพตัด CT กลายเป็นหลักฐานการอนุมัติที่ทำซ้ำ ใช้ซ้ำ และตรวจสอบได้อย่างแท้จริง สำหรับ lantu3D สิ่งที่เติมเต็มไม่ใช่อุปกรณ์อีกหนึ่งเครื่อง แต่คือเงื่อนไขควบคุม ณ “ขณะเกิดการวัด” ในห่วงโซ่หลักฐานตั้งแต่แบบจำลองดิจิทัลจนถึงการส่งมอบชิ้นงานจริง
ส่งโมเดล แบบแปลน รูปภาพ หรือบันทึกเป็นลายลักษณ์อักษร วิศวกรจะตรวจสอบวัสดุ กระบวนการ การตกแต่ง และการส่งมอบตามการใช้งานจริง