
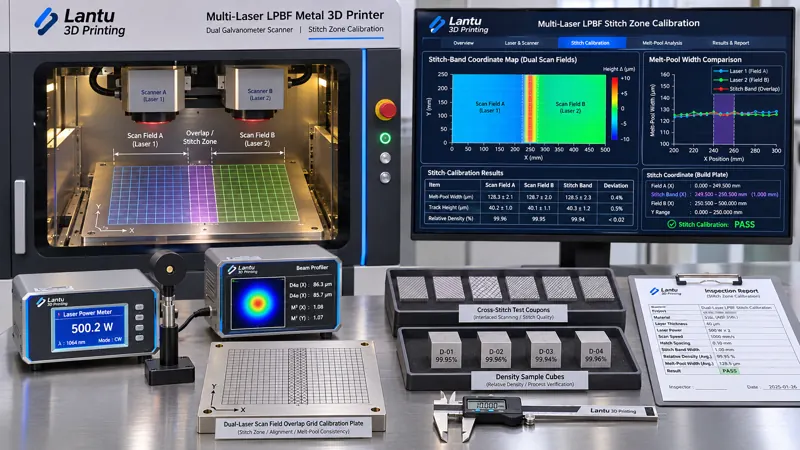
Introdução: uma junta invisível determina se uma peça de grande dimensão pode ser entregue
Quando o maior contorno de uma peça excede o campo de varrimento efetivo de uma única máquina, existem normalmente três caminhos de engenharia: dividir a peça e uni-la posteriormente, utilizar um equipamento com maior área de fabrico ou ativar dois, ou mesmo quatro, lasers para combinar as áreas de varrimento. A terceira opção parece ser a mais económica, mas é também a que mais facilmente expõe problemas na fase de entrega: duas regiões podem ser aprovadas individualmente, mas surgir uma faixa de falta de fusão, uma zona de variação brusca de dureza ou um degrau superficial ao longo da direção de varrimento na zona de transferência entre os dois lasers. Numa série de grandes suportes em 316L, as amostras recolhidas na faixa de junção apresentaram uma redução de densidade de 99,6% na região principal para 97,8%; todas as provetas de tração fraturaram no lado que atravessava a junta, enquanto os registos metalográficos das provetas de cordão único eram totalmente normais. A causa-raiz não era potência insuficiente num dos lasers nem variação do lote de material, mas sim o facto de ninguém ter tratado a «zona de junção» como um objeto de controlo independente. O blueprint digital considera todo o processo, desde o projeto até à entrega física, como uma cadeia de ciclo de vida; o controlo da zona de junção é precisamente o elo que traduz a capacidade do equipamento em evidência de qualidade verificável.
Este artigo não aborda a manutenção de um único percurso ótico — verificação do zero do galvanómetro, transmitância da lente de proteção ou degradação de potência — nem a calibração da janela de processo sob um único ponto laser. Aborda, sim, a camada de engenharia específica de sistemas multilaser: como quantificar, rever e registar a faixa de sobreposição geométrica entre dois campos de varrimento, a transferência de energia, a sincronização temporal e os critérios de aceitação de peças que atravessam a junta.
I. Definir primeiro o objeto controlado: a faixa de junção não é uma linha, mas uma região em banda
A maioria das oficinas interpreta a zona de junção como a linha divisória entre campos de varrimento, e este é o ponto de partida de todos os erros de avaliação. Na realidade, os campos de varrimento efetivos dos dois lasers têm uma região de sobreposição considerável junto ao limite: num arranjo comum de dois galvanómetros com campos combinados de 250 mm × 250 mm, a divisão nominal é x=0, mas a faixa de sobreposição efetivamente repetível é frequentemente definida entre ±2 mm e ±5 mm. Acrescentando o erro de posicionamento do galvanómetro em todo o campo, geralmente exigido abaixo de ±50 μm, a distorção do campo F-theta e os desvios de planicidade da mesa e do cilindro de fabrico, o que realmente deve ser controlado é uma faixa com 4–10 mm de largura, e não uma linha geométrica de largura zero.
Recomenda-se que a definição do objeto controlado seja incluída na ficha de processo controlada e congele, no mínimo, seis campos: número do equipamento e dos lasers, versão de calibração dos dois campos de varrimento, coordenada central e largura da faixa de junção, por exemplo x=0±3 mm, estratégia de sobreposição — exclusividade de um feixe / distribuição de energia entre dois feixes / varrimento em camadas alternadas —, lista de características da peça autorizadas a atravessar a junta e método de avaliação da primeira peça nessa faixa. Sem estes seis campos, nenhum dado de inspeção posterior consegue responder à pergunta: «em que versão do estado de junção foi medido este valor?»
II. Consistência geométrica: alinhar primeiro os dois campos de varrimento no mesmo sistema de coordenadas
O primeiro tipo de defeito numa faixa de junção é o erro de posição, não um defeito metalúrgico. O método consiste em utilizar uma placa de calibração em grelha padrão que cubra todo o campo. À altura da superfície de fabrico, ambos os lasers varrem o mesmo conjunto de pontos de referência; a nuvem de pontos medida é comparada com a grelha teórica para obter os coeficientes de translação, rotação, escala e distorção não linear de cada laser, que são introduzidos nas respetivas tabelas de compensação. Recomenda-se dividir os critérios de engenharia em três níveis: resíduo de coordenadas dos dois lasers no centro da faixa de junção ≤30 μm permite produção direta; entre 30 e 60 μm exige recalibração e confirmação com corpos de prova que atravessem a junta; >60 μm proíbe o planeamento de peças que atravessem a junta, devendo primeiro ser revistos o percurso ótico e a lente de campo.
Um segundo ponto frequentemente negligenciado é a consistência em Z. Se os planos focais dos dois lasers diferirem 0,3 mm, considerando um diâmetro nominal do ponto focal de 70–80 μm e que um desfoco de 0,5 mm pode ampliar o ponto para mais de 120 μm, a diferença real de densidade de potência no leito de pó pode atingir metade do valor, manifestando-se como uma faixa de largura de fusão reduzida ao longo da zona de junção. Por isso, após cada substituição de lente de proteção ou lente de campo, bem como após reinício do equipamento depois de uma paragem prolongada, é obrigatório medir novamente a posição focal e o diâmetro do ponto no leito de pó para ambos os lasers, registando valores medidos em vez de reutilizar valores de fábrica. O terceiro ponto é a temporização: quando os dois lasers varrem simultaneamente, o fluxo de gás cruzado e a pluma podem obstruir-se mutuamente, aumentando a probabilidade de retorno de salpicos na faixa de junção. Recomenda-se incluir a velocidade do fluxo de gás cruzado e a diferença de fase de início do varrimento dos dois feixes no mesmo documento de trabalho, fixando também a sequência de «qual varre primeiro e qual varre depois».
III. Transferência de energia: na faixa de sobreposição não basta dividir a potência ao meio
O segundo tipo de defeito resulta de duplicação ou ausência de aporte energético. Se a estratégia de sobreposição determinar que ambos os feixes cobrem a área com 50% da potência cada, a energia efetivamente recebida pelo leito de pó não equivale necessariamente a 100% de um único feixe: potência medida, diâmetro do ponto, desfoco, velocidade de varrimento e taxa de sobreposição diferem entre os dois feixes; além disso, o segundo feixe varre uma superfície já pré-aquecida ou mesmo já solidificada pelo primeiro, com condições de fronteira térmica completamente diferentes. A calibração deve basear-se na densidade de energia medida, e não na distribuição nominal de potência: E = P /(v × h × t), em J/mm³, em que P é a potência medida no leito de pó, e não o valor nominal do laser; v é a velocidade de varrimento, h é o espaçamento entre trajetórias e t é a espessura de camada.
O percurso de calibração executável divide-se em três etapas. Na primeira, realiza-se uma matriz de varrimentos de cordão único: dentro e fora da faixa de junção, dispõem-se grupos de provetes de cordão único; com espessura de camada fixa de 30–50 μm, selecionam-se 3–5 níveis de potência laser e velocidade de varrimento dentro da janela de processo, medindo-se largura, profundidade e razão largura/profundidade da fusão para identificar o limite da região densa. Na segunda, realiza-se uma comparação através da junta: na faixa de sobreposição, imprimem-se pequenos blocos de teste com as mesmas dimensões, usando as três estratégias de exclusividade, distribuição entre dois feixes e camadas alternadas; medem-se densidade — recomendando-se validação cruzada por análise de imagem metalográfica e método de Arquimedes —, razão largura/profundidade da poça de fusão e rugosidade superficial Ra, selecionando-se a condição com menor diferença face à região principal. Na terceira, congela-se o ponto de operação com margem de segurança: por exemplo, E=62 J/mm³ na região principal e E=60 J/mm³ na faixa de junção, exigindo diferença de densidade ≤0,3 pontos percentuais, diferença de largura de fusão ≤10% e diferença de Ra ≤15%, com uma margem mínima de 10% entre o ponto de operação e os limites de falta de fusão e de formação de keyhole. Se qualquer requisito não for satisfeito, a faixa deve ser estreitada e as características da peça que atravessem a junta devem passar a ser varridas exclusivamente por um único feixe.
IV. Inspeção e decisão: agrupar separadamente as peças que atravessam a junta, em vez de as diluir na média do lote
O terceiro tipo de falha da faixa de junção é ser «diluída na média». Se o lote de inspeção for amostrado aleatoriamente em todo o cilindro de fabrico, pode não ser selecionada nenhuma peça que atravesse a junta, ou pode ser medida apenas a região principal. Recomenda-se ir além da lógica de lotes de inspeção 11305 e utilizar a posição geométrica como uma das dimensões de agrupamento: qualquer peça com pelo menos uma característica CTQ situada dentro de ±3 mm da faixa de junção deve constituir um sublote específico de atravessamento de junta, com mapa de posição independente e mapa de posição de provetes acompanhantes. Devem ser recolhidos conjuntos de provetes dentro da faixa de junção, na direção de atravessamento da junta, perpendicular à linha divisória, e na direção vertical.
Recomenda-se estabelecer quatro critérios objetivos de aceitação: ① cada peça do sublote de atravessamento de junta deve passar por reinspeção visual e dimensional, com altura de degrau na zona de junção ≤0,05 mm e sem depressões lineares contínuas; ② pelo menos uma peça de cada sublote deve ser avaliada por metalografia ou CT industrial, com foco em falta de fusão e porosidade nas três camadas acima e abaixo do número da camada do evento; a diferença de porosidade entre a faixa e a região principal deve ser ≤0,2 pontos percentuais; ③ as provetas de tração ou dureza devem ser retiradas na direção de atravessamento da junta, as fraturas não podem ocorrer todas na faixa de junção e a resistência deve ser pelo menos 95% da média da região principal; ④ a cadeia de registos deve estar completa: versão de calibração, potência e ponto medidos dos dois feixes, estratégia de sobreposição, velocidade do fluxo de gás, número do build e da camada, identificação da proveta e revisor. A ausência de qualquer item implica que o sublote não é aprovado; deve ser isolado e encaminhado ao processo MRB de tratamento de não conformidades, sem aceitação por concessão.
V. Gatilhos de recalibração e registo mestre: fazer com que alterações do estado do equipamento suspendam automaticamente o planeamento
O controlo da zona de junção não é uma calibração única, mas sim a manutenção de um estado. Recomenda-se definir seis gatilhos de recalibração: substituição de lente de proteção ou lente de campo; desvio de potência >5% em qualquer laser; recalibração de galvanómetro; deslocação do equipamento ou reinício após paragem prolongada; conclusão da calibração anual de precisão geométrica; e desvios no mesmo lado em dois sublotes consecutivos de atravessamento de junta. Após um gatilho, deve ser suspenso o planeamento de todas as encomendas que atravessem juntas e devem ser repetidos a placa de calibração em grelha e os blocos de comparação através da junta. O planeamento só pode ser retomado quando ambos regressarem aos critérios definidos.
O registo mestre deve ser organizado segundo seis chaves: «equipamento — par de lasers — versão de calibração — coordenadas da faixa de junção — versão da estratégia — período de validade». Cada registo de build deve permitir rastrear a versão que estava em vigor nesse momento. O painel deve manter apenas cinco indicadores: resíduo de coordenadas entre os dois feixes, diferença de densidade entre a faixa de junção e a região principal, taxa de aprovação à primeira dos sublotes que atravessam a junta, taxa de aprovação da primeira peça após recalibração e proporção de não conformidades relacionadas com atravessamento de junta. Estes dados devem integrar a mesma cadeia de evidências que o hash do modelo, a versão do pacote de parâmetros e o prazo de validade da calibração; caso contrário, serão apenas registos de equipamento.
VI. Lista de implementação e erros comuns
A sequência de implementação recomendada é a seguinte: na semana 1, concluir a calibração em grelha dos campos de varrimento e congelar a largura da faixa, criando o mapa de coordenadas da zona de junção; na semana 2, executar a matriz de cordão único e comparar as três estratégias de sobreposição para selecionar o ponto de operação; na semana 3, incluir o sublote de atravessamento de junta, o mapa de posição e as orientações de provetes nas regras de lote de inspeção e na ficha de processo; na semana 4, ligar o registo mestre e os gatilhos de recalibração, realizando um desvio deliberado — dentro do procedimento de segurança autorizado do equipamento, deslocar em 40 μm a tabela de compensação de um dos feixes — para verificar a eficácia da deteção. Quatro erros comuns são: observar apenas a potência de um feixe sem considerar a densidade de energia efetivamente medida no leito de pó; tratar o resultado da placa de calibração como permanentemente válido; não estratificar a amostragem por posição; e atribuir genericamente defeitos de atravessamento de junta a «parâmetros de processo mal ajustados», repetindo o ajuste de parâmetros sem verificar geometria e temporização.
Conclusão
O valor da junção multilaser é ampliar a área entregável; o risco é transformar uma região em banda de 4–10 mm num ponto cego de qualidade. A solução não é continuar a ajustar parâmetros, mas definir a faixa de junção como um objeto de controlo independente: alinhá-la geometricamente no mesmo sistema de coordenadas, calibrar a estratégia de sobreposição com valores de energia medidos, agrupar a inspeção separadamente por posição e estabelecer critérios para atravessamento de junta, e utilizar um registo de seis chaves e gatilhos de recalibração para suspender o planeamento. Quando perguntas como «qual é o resíduo de coordenadas dos dois feixes, qual é a diferença de densidade na faixa e que versão de calibração foi usada nesta peça que atravessa a junta?» puderem ser recalculadas por terceiros, as peças de grande dimensão terão evidência verdadeiramente verificável desde o modelo digital até à entrega física, em vez de um certificado de conformidade isolado.
Submeta um modelo, desenho, imagem ou notas por escrito. Os engenheiros analisarão o material, processo, acabamento e entrega com base na utilização real.