
Введение: невидимый шов определяет, можно ли поставить крупногабаритную деталь
Когда максимальный габарит детали превышает эффективное поле сканирования одной установки, обычно есть три инженерных пути: разделить деталь и затем соединить ее, перейти на оборудование с большей зоной построения либо использовать двух- или четырехлазерную установку для объединения полей. Третий вариант выглядит наиболее экономичным, однако именно здесь чаще всего проявляются проблемы при поставке: образцы из двух зон по отдельности соответствуют требованиям, но в полосе передачи между двумя лазерами возникает линия несплавления вдоль направления сканирования, зона резкого изменения твердости или ступень поверхности. В одной партии крупных кронштейнов из 316L плотность в зоне стыковки снизилась с 99,6% в основной зоне до 97,8%; все образцы на растяжение разрушились со стороны, пересекающей шов, хотя металлографические записи по одиночным дорожкам были полностью нормальными. Первопричиной была не недостаточная мощность одного лазера и не вариация партии материала, а то, что «зона стыковки» никогда не управлялась как самостоятельный объект. lantu3D рассматривает весь путь от проектного чертежа до поставки физического изделия как цепочку жизненного цикла; управление зоной стыковки является звеном, переводящим возможности оборудования в подтверждаемые доказательства качества.
В статье рассматривается не обслуживание отдельного оптического тракта — проверка нулевого положения гальванометра, коэффициента пропускания защитного стекла или снижения мощности — и не калибровка технологического окна под одним пятном. Речь идет об инженерном уровне, специфичном для многолазерных систем: как количественно определить, перепроверить и документировать геометрическую зону перекрытия двух полей сканирования, передачу энергии, синхронизацию по времени и критерии приемки деталей, пересекающих шов.
I. Сначала определите объект управления: полоса стыковки — это не линия, а область
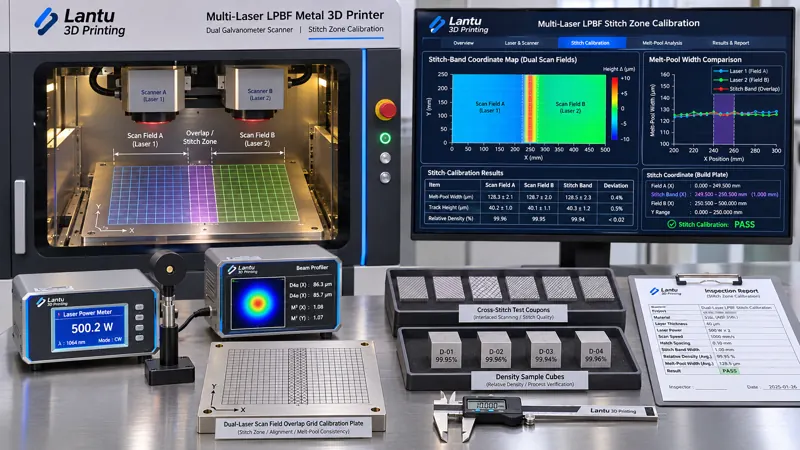
На большинстве производств зону стыковки понимают как границу полей сканирования, и именно с этого начинаются ошибочные выводы. В действительности эффективные поля двух лазеров имеют на границе перекрытие значительной ширины. Например, для типовой стыковки двух гальванометрических полей 250 мм × 250 мм номинальная граница находится при x=0, однако практически воспроизводимая полоса перекрытия обычно составляет от ±2 мм до ±5 мм. С учетом погрешности позиционирования гальванометра по всему полю, которая обычно должна быть не более ±50 мкм, искажений F-theta-объектива, а также отклонений плоскостности платформы и цилиндра построения, управлять необходимо полосой шириной 4–10 мм, а не геометрической линией нулевой ширины.
Определение объекта управления рекомендуется включить в контролируемую технологическую карту и зафиксировать как минимум шесть полей: номер оборудования и лазера, номер версии калибровки двух полей сканирования, центральную координату и ширину полосы стыковки, например x=0±3 мм, стратегию перекрытия — эксклюзивное сканирование одним лучом / распределение энергии двух лучей / сканирование чередующимися слоями, перечень элементов детали, которым разрешено пересекать шов, и метод оценки первого изделия для этой полосы. Без этих шести полей никакие последующие данные контроля не ответят на вопрос: «Для какой версии состояния стыковки было получено это значение?»
II. Геометрическая согласованность: сначала приведите два поля сканирования к единой системе координат
Первый тип дефектов в полосе стыковки — это ошибка положения, а не металлургический дефект. Для этого применяется стандартная сеточная калибровочная пластина, покрывающая все поле. На высоте рабочей плоскости обеими лазерными системами сканируется один и тот же набор маркерных точек; измеренное облако точек сравнивается с теоретической сеткой для определения коэффициентов смещения, поворота, масштаба и нелинейных искажений каждого лазера. Эти коэффициенты вносятся в соответствующие таблицы компенсации. Рекомендуется установить три уровня критериев: остаточное координатное отклонение двух лазеров в центре полосы стыковки ≤30 мкм допускает непосредственное производство; 30–60 мкм требует повторной калибровки и подтверждения на образцах через шов; >60 мкм запрещает планирование деталей через шов до проверки оптического тракта и полевого объектива.
Второй часто упускаемый фактор — согласованность по оси Z. Если фокальные плоскости двух лазеров различаются на 0,3 мм, то при номинальном диаметре пятна 70–80 мкм и расфокусировке 0,5 мм, увеличивающей пятно до более чем 120 мкм, различие фактической плотности мощности на порошковом слое может достигать половины значения. Это проявляется в виде сужения ширины ванны расплава вдоль полосы стыковки. Поэтому после каждой замены защитного стекла или полевого объектива, а также после длительной остановки и перезапуска оборудования необходимо повторно измерять положение фокуса обоих лазеров и диаметр пятна на порошковом слое, фиксируя измеренные, а не заводские значения. Третий фактор — синхронизация: при одновременном сканировании перекрестные потоки газа и факелы испарения могут экранировать друг друга, повышая вероятность осаждения брызг в зоне стыковки. Рекомендуется включить скорость перекрестного газового потока и разность начальных фаз сканирования двух лазеров в один рабочий документ, а также зафиксировать порядок «какой лазер сканирует первым, какой вторым».
III. Передача энергии: в полосе перекрытия недостаточно просто разделить мощность пополам
Второй тип дефектов вызван избыточным либо недостаточным вводом энергии. Если стратегия перекрытия задана как покрытие двумя лучами, каждый из которых работает на 50% мощности, фактическая энергия, поступающая на порошковый слой, не равна 100% энергии одного луча. Измеренная мощность, диаметр пятна, расфокусировка, скорость сканирования и коэффициент перекрытия различаются для двух лучей; кроме того, второй луч сканирует поверхность, уже предварительно нагретую или даже затвердевшую первым лучом, поэтому тепловые граничные условия принципиально иные. В инженерной практике калибровка должна опираться на измеренную плотность энергии, а не на номинальное распределение мощности: E = P /(v × h × t), в Дж/мм³, где P — измеренная на порошковом слое мощность, а не номинальное значение лазера; v — скорость сканирования; h — расстояние между треками; t — толщина слоя.
Практический маршрут калибровки состоит из трех шагов. На первом выполняется матрица одиночных треков: внутри и вне полосы стыковки размещают группы образцов с одиночными треками, фиксируют толщину слоя 30–50 мкм, выбирают 3–5 уровней мощности лазера и скорости сканирования в пределах технологического окна, измеряют ширину и глубину проплавления, а также их отношение, определяя границы зоны плотного материала. На втором этапе выполняется сравнение через шов: в полосе перекрытия печатают малые блоки одинакового размера с тремя стратегиями — эксклюзивной, распределением энергии двух лучей и чередующимися слоями. Измеряют плотность, предпочтительно с взаимным подтверждением металлографическим анализом изображений и методом Архимеда, отношение ширины ванны расплава к глубине и шероховатость поверхности Ra; выбирают вариант с минимальным отличием от основной зоны. На третьем этапе фиксируют рабочую точку с запасом: например, для основной зоны E=62 Дж/мм³, а для полосы стыковки выбрано E=60 Дж/мм³. Разность плотности должна быть ≤0,3 процентного пункта, разность ширины проплавления ≤10%, разность Ra ≤15%; кроме того, рабочая точка должна иметь запас не менее 10% до границ несплавления и образования ключевой полости. При невыполнении любого условия ширину этой полосы сокращают, а элементы детали, пересекающие шов, переводят на эксклюзивное сканирование одним лучом.
IV. Контроль и приемка: формируйте детали через шов в отдельные партии, а не усредняйте их в общей выборке
Третий вид отказа в зоне стыковки — «усреднение». Если контрольная партия формируется случайной выборкой по всей камере построения, детали через шов могут вообще не попасть в выборку либо будет исследована только основная зона. Рекомендуется, развивая подход к контрольным партиям по 11305, включать геометрическое положение в число признаков формирования партии. Любая деталь, у которой хотя бы один критический для качества признак находится в пределах ±3 мм от полосы стыковки, должна входить в отдельную подпартию через шов с независимой картой расположения и картой расположения образцов в сборке. Образцы необходимо отбирать внутри полосы стыковки: по направлению через шов, перпендикулярному границе, а также в вертикальном направлении.
Критерии приемки рекомендуется формулировать в виде четырех однозначно проверяемых требований: ① для каждой детали подпартии через шов повторно проверяются внешний вид и размеры; высота ступени в зоне стыковки должна быть ≤0,05 мм, непрерывные линейные углубления не допускаются; ② как минимум одна деталь из каждой подпартии должна пройти металлографический анализ или промышленную КТ, с особым вниманием к несплавлениям и порам на трех слоях выше и ниже слоя события; разность пористости между полосой и основной зоной должна быть ≤0,2 процентного пункта; ③ образцы на растяжение или твердость должны быть отобраны в направлении через шов; все разрушения не должны приходиться на полосу стыковки, а прочность должна составлять не менее 95% среднего значения основной зоны; ④ цепочка записей должна быть полной: версия калибровки, измеренные мощность и пятно обоих лучей, стратегия перекрытия, скорость газового потока, номер сборки и слоя, номер образца и лицо, выполнившее проверку. Отсутствие любого пункта означает, что подпартия не принята; ее необходимо изолировать и направить на процедуру MRB для несоответствующей продукции без условной приемки.
V. Триггеры повторной калибровки и реестр: изменения состояния оборудования должны автоматически блокировать планирование
Управление зоной стыковки — это не разовая калибровка, а поддержание состояния. Рекомендуется установить шесть типов триггеров повторной калибровки: замена защитного стекла или полевого объектива; отклонение мощности любого лазера >5%; повторная калибровка гальванометра; перемещение оборудования либо перезапуск после длительного простоя; завершение ежегодной калибровки геометрической точности; а также одинаково направленное отклонение в двух последовательных подпартиях через шов. После срабатывания триггера необходимо заблокировать планирование всех заказов через шов, заново провести испытание на сеточной калибровочной пластине и сравнительные образцы через шов; разблокировка допускается только после соответствия критериям по обоим испытаниям.
Реестр следует организовать по шести ключам: «оборудование — пара лазеров — версия калибровки — координаты полосы стыковки — версия стратегии — период действия». Для каждой сборки должна быть обеспечена обратная прослеживаемость к версии, действовавшей на момент производства. На информационной панели достаточно пяти показателей: координатное остаточное отклонение двух лучей, разность плотности между полосой стыковки и основной зоной, доля приемки подпартий через шов с первого предъявления, доля успешного прохождения первого изделия после повторной калибровки и доля несоответствующей продукции, связанной со швом. Эти данные должны входить в ту же доказательную цепочку, что и хеш модели, версия пакета параметров и срок действия калибровки; иначе это будут лишь журналы оборудования.
VI. План внедрения и типичные ошибки
Рекомендуемая последовательность внедрения: на первой неделе выполнить сеточную калибровку полей сканирования и зафиксировать ширину полосы, создав карту координат зоны стыковки; на второй неделе провести матрицу одиночных треков и сравнение трех стратегий перекрытия, выбрав рабочую точку; на третьей неделе внести подпартии через шов, карты расположения и направления образцов в правила контрольных партий и технологические карты; на четвертой неделе подключить реестр и триггеры повторной калибровки, а затем выполнить искусственное смещение — в рамках разрешенной безопасной процедуры оборудования сместить таблицу компенсации одного луча на 40 мкм — для проверки эффективности блокировки. Четыре распространенные ошибки: учитывать только мощность отдельного луча, а не измеренную на порошковом слое плотность энергии; считать результаты калибровочной пластины бессрочно действующими; не стратифицировать выборку по положению; и неопределенно относить дефекты через шов к «неудачно настроенным технологическим параметрам», многократно корректируя параметры без проверки геометрии и синхронизации.
Заключение
Ценность многолазерной стыковки состоит в расширении поставляемого габарита, а риск — в превращении полосы шириной 4–10 мм в слепую зону качества. Решение заключается не в дальнейшем подборе параметров, а в определении полосы стыковки как самостоятельного объекта управления: геометрически привести ее к единой системе координат, энергетически калибровать стратегию перекрытия по измеренным значениям, при контроле формировать отдельные партии по положению и устанавливать критерии для деталей через шов, а в управлении блокировать планирование с помощью шестиключевого реестра и триггеров повторной калибровки. Лишь когда третья сторона может повторно рассчитать «каково остаточное координатное отклонение двух лучей, какова разность плотности в полосе и какая версия калибровки использовалась для этой детали через шов», крупногабаритная деталь действительно получает проверяемые доказательства на пути от цифровой модели до физической поставки, а не только отдельный сертификат соответствия.
Отправьте модель, чертёж, изображение или письменные заметки. Инженеры подберут материал, технологию, отделку и доставку в зависимости от реального применения.