
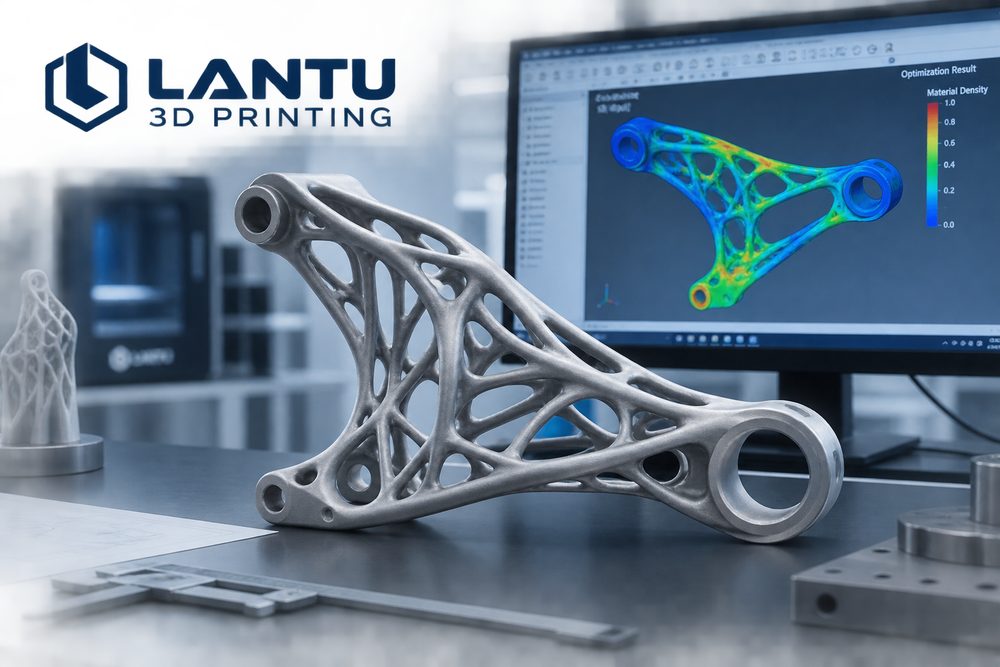
Inleiding: lichtgewicht vereisten en de waarde van topologie-optimalisatie
In de lucht- en ruimtevaart, autoproductie, medische apparatuur en andere gebieden heeft gewichtsvermindering van onderdelen rechtstreeks invloed op de productprestaties en kosten. Traditioneel ontwerp is gebaseerd op vuistregels en de materiaalbenuttingsgraad bedraagt slechts 35%-45%. Topologie-optimalisatie op basis van krachtoverdrachtspaden kan de materiaalbenuttingsgraad echter verhogen tot meer dan 85%. Uit gegevens van het turbinemotorbeugelproject van een luchtvaartbedrijf blijkt dat na topologie-optimalisatie de massa van het onderdeel werd teruggebracht van de oorspronkelijke 2,8 kg naar 1,06 kg, een gewichtsvermindering van 62%, terwijl de levensduur tegen vermoeiing met 40% werd verlengd. Deze prestatie onthult de enorme waarde van de combinatie van topologie-optimalisatie en 3D-printtechnologie, waarbij de beperkingen van traditionele productieprocessen worden doorbroken en een echt bionisch structureel ontwerp wordt gerealiseerd.
1. Basisprincipes van topologie-optimalisatie
1. Kern van het SIMP-algoritme voor de dichtheidsmethode
De meest gangbare SIMP-dichtheidsmethode (Solid Isotropic Material with Penalization) bij topologie-optimalisatie discretiseert het ontwerpdomein in eindige eenheden, wijst de dichtheidsvariabele ρ (0-1) toe aan elke eenheid en stelt de interpolatierelatie vast tussen materiaaldichtheid en elastische modulus:
E(ρ) = E₀ × ρ^p
Waar p de straffactor is (meestal 3,0), die ervoor zorgt dat de eenheidsdichtheid convergeert naar 0 (leeg) of 1 (reëel). De objectieve functie is het minimaliseren van de structurele flexibiliteit, en de beperking is de bovengrens van de volumefractie.
2. Optimaliseer het oplossingsproces
Het volledige optimalisatieproces omvat vier kernstappen: geometrische discretisatie (meshing), gevoeligheidsanalyse, dichtheidsupdate en convergentiebepaling. Gevoeligheidsanalyse maakt gebruik van de adjunct-methode om de afgeleide van de objectieve functie met betrekking tot de dichtheidsvariabele te berekenen. De numerieke formule is:
∂C/∂ρₑ = -p × ρₑ^(p-1) × uₑᵀ × K₀ × uₑ
Waar uₑ de verplaatsingsvector van de eenheid is, en K₀ de stijfheidsmatrix van het vaste materiaal. Uit gegevens van een bepaald autocontrolearmproject blijkt dat Hexa-dominante meshing werd gebruikt, met een eenheidsgrootte van 2,5 mm, een totaal aantal eenheden van ongeveer 187.000 en 45 optimalisatie-iteraties om de convergentiestandaard te bereiken (objectieve functieverandering
Dien een model, tekening, afbeelding of schriftelijke notities in. Ingenieurs beoordelen materiaal, proces, afwerking en levering op basis van daadwerkelijk gebruik.