
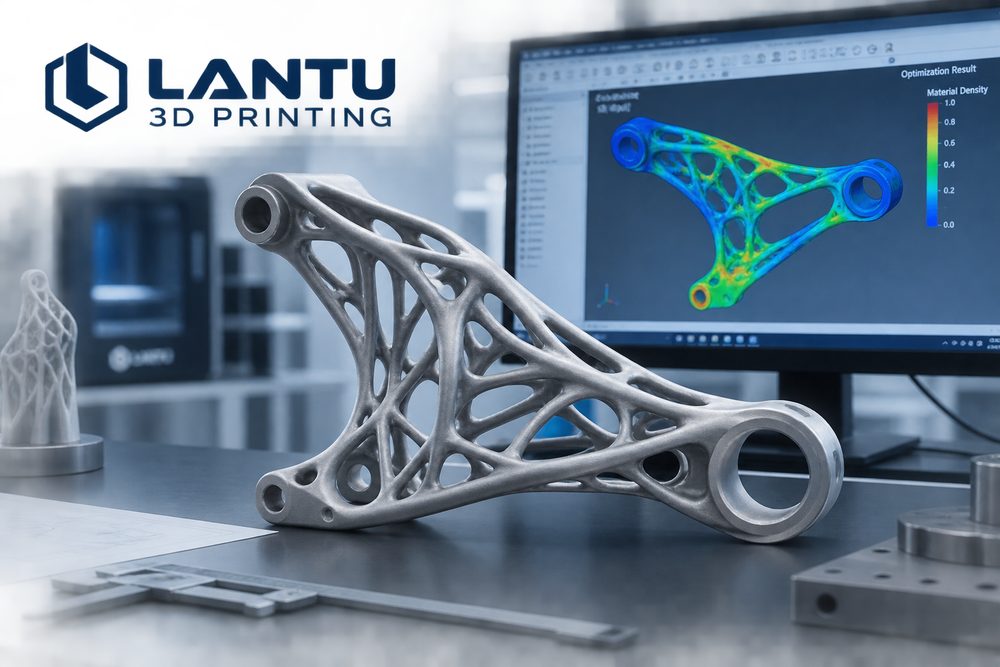
Introducción: requisitos ligeros y el valor de la optimización de la topología
En la industria aeroespacial, la fabricación de automóviles, los equipos médicos y otros campos, la reducción de peso de las piezas afecta directamente el rendimiento y el costo del producto. El diseño tradicional se basa en reglas generales y la tasa de utilización del material es solo del 35% al 45%. Sin embargo, la optimización de la topología basada en rutas de transmisión de fuerza puede aumentar la tasa de utilización del material a más del 85%. Los datos del proyecto de soporte de motor de turbina de una compañía de aviación muestran que después de la optimización de la topología, la masa de la pieza se redujo de los 2,8 kg originales a 1,06 kg, una reducción de peso del 62 %, mientras que la vida a la fatiga se incrementó en un 40 %. Este logro revela el enorme valor de la combinación de optimización de topología y tecnología de impresión 3D, rompiendo las limitaciones de los procesos de fabricación tradicionales y logrando un verdadero diseño estructural biónico.
1. Principios básicos de optimización topológica
1. Núcleo del algoritmo del método de densidad SIMP
El método de densidad SIMP (material isotrópico sólido con penalización) más utilizado en la optimización topológica discretiza el dominio de diseño en unidades finitas, asigna la variable de densidad ρ (0-1) a cada unidad y establece la relación de interpolación entre la densidad del material y el módulo elástico:
E(ρ) = E₀ × ρ^p
Donde p es el factor de penalización (normalmente 3,0), que promueve que la densidad unitaria converja a 0 (vacío) o 1 (real). La función objetivo es minimizar la flexibilidad estructural y la restricción es el límite superior de la fracción de volumen.
2. Optimizar el proceso de solución
El proceso de optimización completo incluye cuatro pasos principales: discretización geométrica (mallado), análisis de sensibilidad, actualización de densidad y determinación de convergencia. El análisis de sensibilidad utiliza el método adjunto para calcular la derivada de la función objetivo con respecto a la variable de densidad. La fórmula numérica es:
∂C/∂ρₑ = -p × ρₑ^(p-1) × uₑᵀ × K₀ × uₑ
Donde uₑ es el vector de desplazamiento unitario y K₀ es la matriz de rigidez del material sólido. Los datos de un determinado proyecto de brazo de control automotriz muestran que se utilizó un mallado dominante Hexa, con un tamaño de unidad de 2,5 mm, un número total de unidades de aproximadamente 187.000 y 45 iteraciones de optimización para alcanzar el estándar de convergencia (cambio de función objetivo
Envíe un modelo, plano, imagen o notas por escrito. Los ingenieros revisarán el material, el proceso, el acabado y la entrega según el uso real.